هناك فرق أساسي بين التحكم المتجه والتحكم بالموجة الجيبية في المحركات عديمة الفرش، وهو طريقة التحكم في تيارها. مع زيادة سرعة المحرك عديم الفرش، يصل عرض نطاق تردد وحدة التحكم PI للتحكم بالموجة الجيبية إلى الحد الأقصى، مما يؤدي إلى فشل التحكم. في المقابل، يحقق التحكم المتجه تحكمًا دقيقًا في تيار ملف الجزء الثابت من خلال التحكم المباشر في مكونات التيار المتجه في الاتجاهين المتوازي والعمودي للمجال المغناطيسي للدوار. في وضع التحكم المتجه، لا يتغير التحكم في التيار بمرور الوقت، بل يصبح تحكمًا ثابتًا بالتيار المستمر، مما يُلغي قيود استجابة التردد وانحراف الطور. لذلك، لا علاقة لجودة التيار في وضع التحكم المتجه بسرعة المحرك.
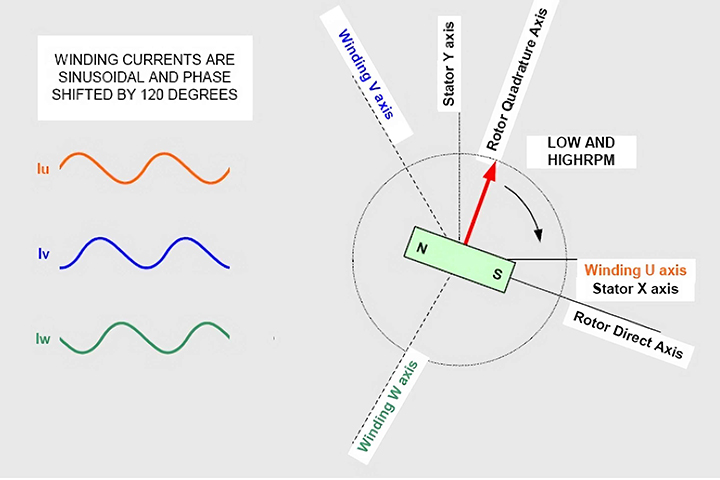
في حالة التحكم المتجه، نتحكم بشكل رئيسي في مكونات المحرك عديم الفرش، تيار وجهد المحرك في الاتجاهين المتوازي والرأسي للمجال المغناطيسي للدوار. هذا يعني أننا نحتاج إلى حساب التيار المقاس رياضيًا من المحرك عديم الفرش لتحويله من البنية الساكنة ثلاثية الطور للجزء الثابت إلى البنية الديناميكية dq للدوار (المتوازية والعمودية على اتجاه المجال المغناطيسي للدوار). وبالمثل، يجب أيضًا حساب جهد التحكم في طرف المحرك عديم الفرش رياضيًا لتحويله من البنية الساكنة ثلاثية الطور للدوار إلى البنية الساكنة ثلاثية الطور للجزء الثابت، ثم إدخاله إلى جزء تعديل عرض النبضة (PWM) للتعديل. تتطلب هذه التحويلات قدرات معالجة رياضية عالية السرعة، لذا تُصبح معالجات الإشارة الرقمية (DSP) والمعالجات عالية الأداء جوهر التحكم المتجه.
على الرغم من إمكانية إتمام هذا التحويل بعملية حسابية واحدة فقط، إلا أننا نقسمه إلى خطوتين لتسهيل الوصف. أولاً، يتحول تيار المحرك من البنية الفيزيائية ثلاثية الأطوار للجزء الثابت بفارق طور قدره 120 درجة إلى بنية ديناميكي مستقر متعامد قائم الزاوية (dq)، ثم يُحوّل هذه البنية الديناميكية للجزء الثابت إلى البنية الساكنة ثلاثية الأطوار للدوار. لضمان نتائج صحيحة، يجب إكمال هذه الحسابات خلال فترة أخذ عينات واحدة من وحدة التحكم PI. هذا التحويل هو عكس عملية تحويل إشارة الجهد التي تتطلبها وحدة التحكم PI من بنية dq إلى البنية ثلاثية الأطوار لملف الجزء الثابت.
بمجرد تحويل تيار المحرك عديم الفرش إلى هيكل dq، يصبح التحكم فيه غاية في البساطة. نحتاج إلى وحدتي تحكم PI: واحدة للتحكم في التيار الموازي للمجال المغناطيسي للدوار، والأخرى للتحكم في التيار العمودي عليه. بما أن إشارة التحكم في التيار الموازي تساوي صفرًا، فإن مُركّب التيار الموازي للمحرك عديم الفرش يُصبح صفرًا أيضًا، مما يُحوّل جميع متجهات التيار للمحرك عديم الفرش إلى تيار رأسي. هذا يُحسّن كفاءة المحركات عديمة الفرش، لأن التيار الرأسي فقط هو القادر على توليد عزم دوران فعال. يُستخدم وحدة تحكم PI أخرى بشكل أساسي للتحكم في التيار الرأسي للحصول على عزم الدوران المطلوب المتوافق مع إشارة الدخل. هذا يضمن التحكم في التيار الرأسي حسب الحاجة للحصول على عزم الدوران المطلوب.
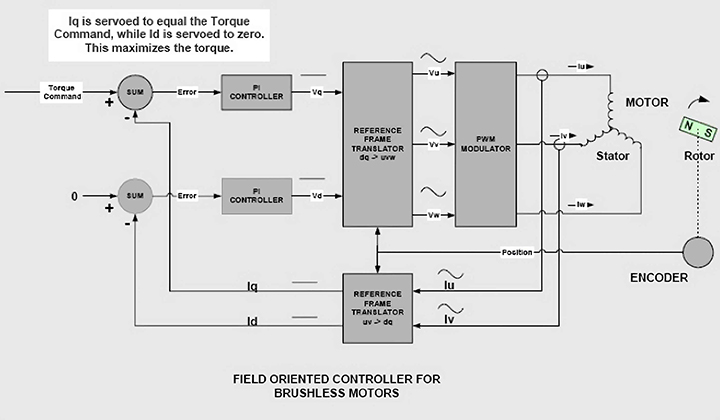
تُمثل إشارات خرج وحدتي التحكم PI متجه جهد الدوار. تخضع متجهات الجهد الساكنة هذه لسلسلة من تحويلات إحداثيات مرجعية للحصول على إشارات التحكم بالجهد اللازمة لجسر الخرج. تُحوّل هذه الإشارات أولًا من البنية المرجعية الديناميكية dq للدوار إلى البنية الساكنة xy للجزء الثابت. ثم تُحوّل إشارة الجهد إلى هياكل مادية متباعدة بمقدار 120 درجة، وتُدخل أخيرًا إلى ملفات المحرك عديم الفرش ثلاثية الطور U وV وW. يجب تعديل هذه الإشارات الثلاث بتعديل عرض النبضة (PWM) قبل إدخالها إلى ملف المحرك عديم الفرش.
إن عملية تحويل إشارات التيار والجهد الجيبية المتغيرة مع الزمن في ملف المحرك عديم الفرشاة إلى إشارة تيار مستمر ذات بنية DQ هي تحويل إحداثيات المرجع.
يكمن الفرق الجوهري بين تبديل الموجة الجيبية والتحكم المتجهي في طريقة معالجة تحويل الإحداثيات والتحكم في التيار. في طريقة تبديل الموجة الجيبية، نُجري التبديل أولًا، ثم نحصل على تيار الموجة الجيبية المطلوب من خلال التحكم PI. لذلك، يُعالج نظام التحكم PI في النظام بشكل أساسي الإشارات الجيبية المتغيرة مع الزمن لتيار وجهد المحرك عديم الفرش، ويعتمد أداء المحرك عديم الفرش على عرض نطاق وحدة التحكم وانحراف الطور. أما في التحكم المتجهي، فيتحكم PI في إشارة التيار أولًا، ثم يخضع لمعالجة تبديل عالية السرعة. لذلك، لا يحتاج نظام التحكم PI إلى معالجة إشارات التيار والجهد المتغيرة مع الزمن، ولن يتأثر النظام بعرض نطاقه وانحراف طوره.
لذلك، لماذا يعد التحكم في النواقل أفضل؟
يُمكّن التحكم المتجهي المحرك من العمل بسلاسة متساوية عند السرعات المنخفضة والعالية. في المقابل، يُمكّن التبديل الجيبي من التشغيل بسلاسة عند السرعات المنخفضة، ولكنه يُؤدي إلى انخفاض كبير في الكفاءة عند السرعات العالية. يعمل التبديل الموجي شبه المنحرفي بشكل طبيعي عند تشغيل المحرك بسرعات عالية، ولكنه يُسبب تقلبات في عزم الدوران عند السرعات المنخفضة. لذلك، يُعتبر التحكم المتجهي أفضل طريقة تحكم لـ محركات بدون فرشاة.