파라디 모터스 서비스

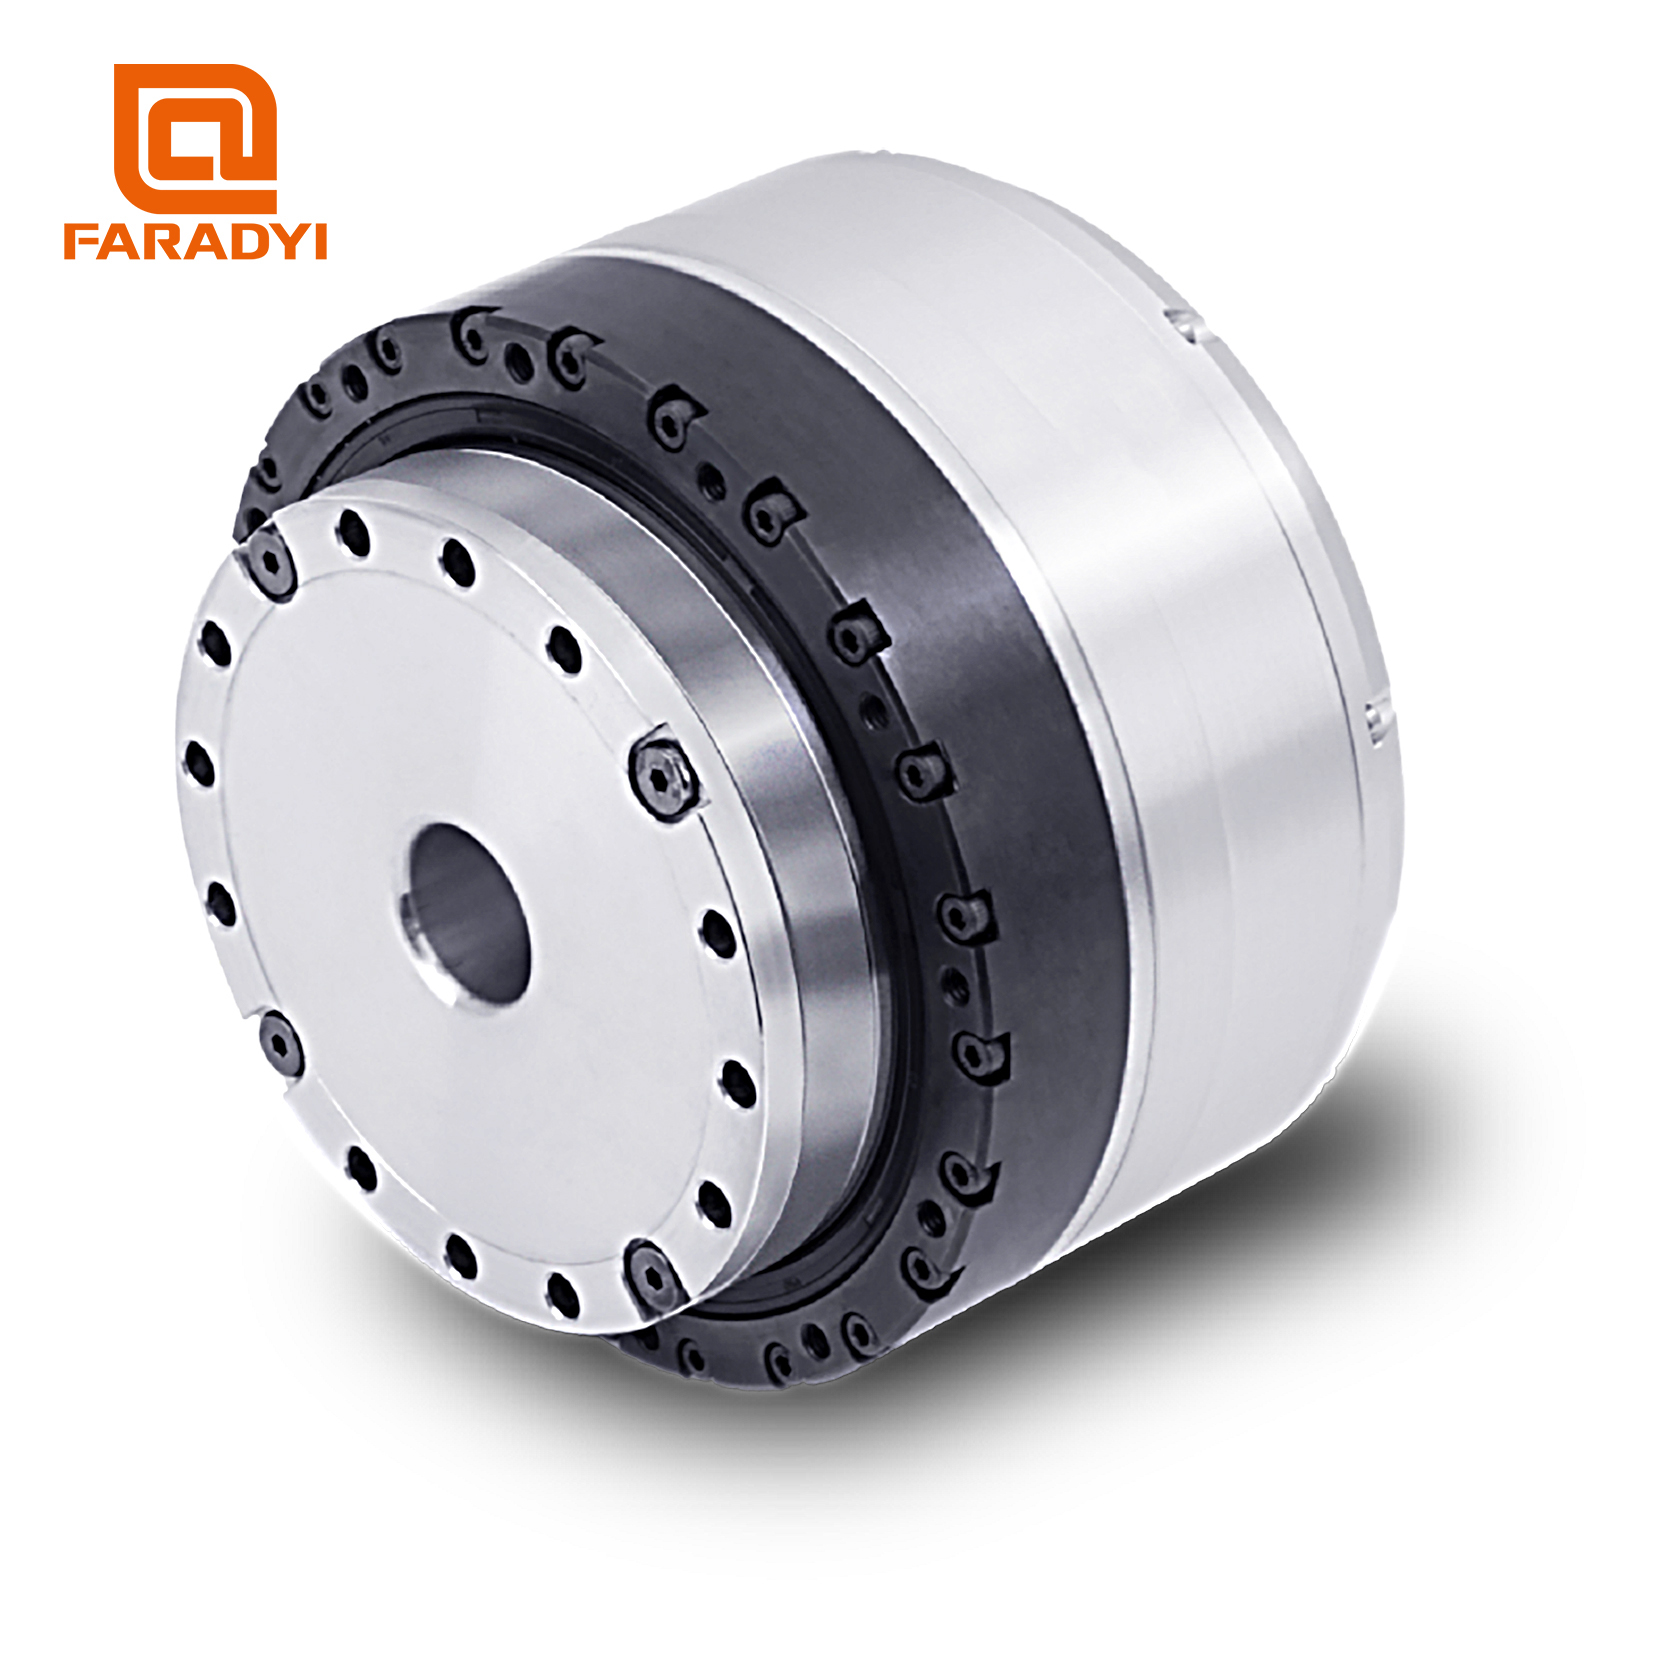
Faradyi110I V6 로터리 액추에이터 모터

특징:

작고 정밀한
외경: 110mm
길이: 80.2mm
무게: 2.68kg
최대 토크: 408N·m
최대 속도: 60RPM

파라디 롭 시리즈 모델:

액추에이터 시리즈 파라디 롭 1세 시리즈
외경 Φ 100mm
길이 및 하중 고토크 스트레인 웨이브 기어
기어비 기어비: 50
기어비: 80
기어비: 100
기어비: 120
기어비: 160
모델 I 타입
T형
브레이크 자유 운동
브레이크 포함
인코더 싱글턴 인코더
멀티턴 인코더
고정밀 교정 싱글턴 인코더
고정밀 교정 멀티턴 인코더
내경 18mm
통신 프로토콜 이더캣
캔오픈
가상 토크 센서 가상 토크 센서
가상 토크 센서 없음
유지 C는 저온 그리스를 사용한다는 의미입니다.

공유해주셔서 감사합니다!

로터리 액추에이터에 대하여

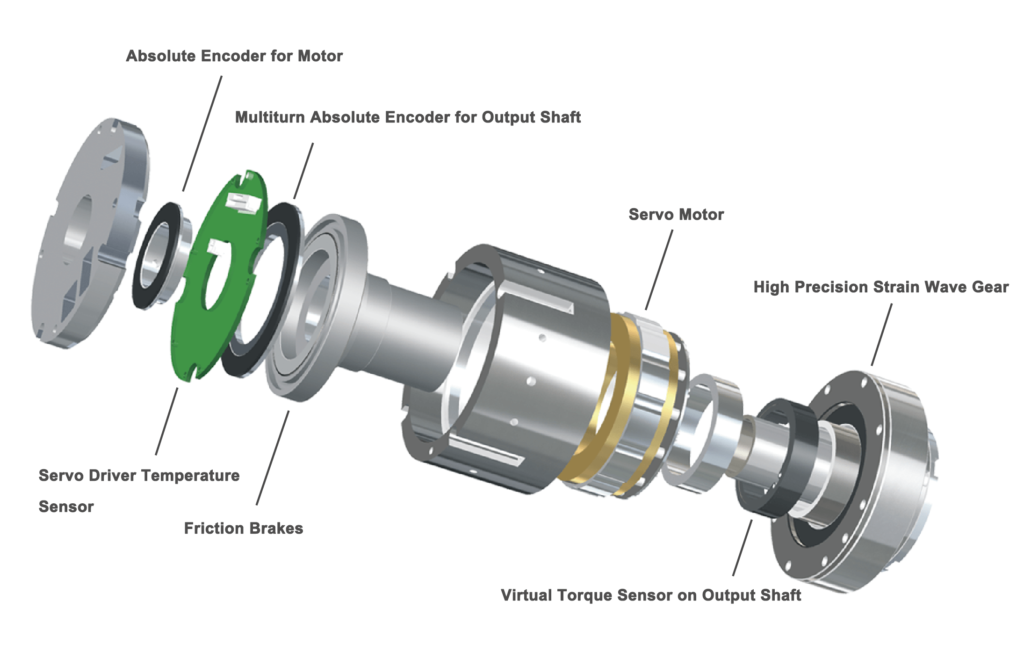
로봇 관절을 위한 올인원 솔루션, 패러디 로터리 액추에이터를 만나보세요. 이 혁신적인 서보모터는 듀얼 앱솔루트 엔코더, 컨트롤러, 스트레인 웨이브 기어(SWG), 그리고 서보 모터를 단일 하우징에 통합했습니다. eRob 시리즈는 브러시리스 AC 코어를 갖춘 DC 서보모터를 탑재하여 최적의 성능을 제공합니다.

Faradyi의 1년 보증과 전담 온라인 지원팀의 지원으로 안심하고 사용하세요. 원활한 통합을 위한 자세한 비디오 지침과 기술 문서를 제공합니다. 평균 2~4주의 리드 타임으로 Faradyi는 적시 배송을 보장합니다.

선구적인 품질을 자랑하는 Faradyi는 국내 업체 중 최초로 ISO9001 국제 인증을 획득했으며, CE 인증 및 RoHS 규정 준수도 완료했습니다. 당사의 로터리 액추에이터는 전자파 적합성 지침(Electromagnetic Compatibility Directive) 2014/30/EU를 준수하여 국제 표준을 준수하고 신뢰성을 보장합니다.

공급 키트

서보모터1세트

리튬 배터리(선택 사항) 1개

주요 정보 매뉴얼 1개

포장 목록 1개

일회용 장갑 1쌍

최종 품질 관리 보고서 1개

인증서 1개

8가지 핵심 구성 요소

패러디 모터 부품

제품 데이터

모델 파라디110I V6
변형파 기어 - 비율 25-50 25-80 25-100 25-120 25-160
127
178 204 217 229
평균 부하에서 허용되는 최대값
토크(Nm)
72 113 140 140 1440
정격 토크(Nm) 51 82 87 87 87
허용 최대 순간 토크(Nm) 242 332 369 395 408
최대 출력 회전 속도(RPM) 60 37.5 30 25 18.75
모터 출력(W) 750
변형파 기어 출력 관성(g – mm²)
스트레인파 기어 출력 질량(KG)
외경 * 길이 100*80.2mm
변형파 기어 입력 관성(g – mm²) 308632
변형파 기어 입력 질량(KG)
무게(KG) 2.57
공통 매개변수 공급 전압: 48V(±10%), ID: 18mm, IP 격자: IP54*, 브레이크 모델: 마찰 브레이크
선택 장치 통신 유형: EtherCAT / CANopen / Modbus, 출력 인코더 분해능: 19비트. 반복성/정확도: ±7/±15초각 또는 ±10/±25초각.
EtherCAT 버전 로터리 액추에이터 옵션 인터페이스: RS485, 펄스/DIR, I/O, ±10V 아날로그 및 STO.
CANopen 버전 로터리 액추에이터 옵션 인터페이스: RS485, 펄스/DIR, I/O, ±10V 아날로그 및 STO.

모터 사용 방법

1. 허용오차 사용: 전압 및 전류의 사용 범위에 주의하고, 본 규격에 명시된 조건 하에서 모터를 사용해야 합니다. 그렇지 않으면 모터의 수명이 단축됩니다.
2. 모터 취급: 모터를 조심스럽게 다루고, 가능한 한 모터 케이스를 사용하세요.
3. 모터 배선: 빨간색 리드선은 양극에, 검은색 리드선은 음극에 연결합니다. 연결이 반대이면 모터가 반대 방향으로 회전합니다.
4. 과부하: 가능한 한 지정된 부하 범위 내에서 사용하십시오. 모터를 정지 상태 또는 정지 상태에 가까운 상태로 장시간 운전하는 것은 엄격히 금지됩니다. 그렇지 않으면 모터가 소손됩니다.
5. 모터 보관 : 보관 온도 : 0C-40°C, 보관 습도 : 15%-90% RH
고온, 다습, 부식성 가스가 있는 환경에 두지 마십시오.
6. 모터 작동 온도: 0°C-70C

모터 예방 조치

1. 모터를 사용할 때 접착제와 같은 결속 물질이 회전축을 통해 베어링으로 흘러 들어가지 않도록 해야 하며, 이는 모터 작동을 방해합니다.
2. 샤프트 회전은 모터 수명에 부정적인 영향을 미칠 수 있습니다. 수명 연장을 위해 부하가 규정에 적합한지 확인하십시오. 샤프트 회전을 방해하는 과도한 하중이나 물건을 걸지 마십시오.
3. 편심형의 무거운 방사선 부하로 제조되어 모터의 수명에 해롭습니다.
4. 고온 또는 극한의 습도에 보관하지 마시고, 부식성 가스에 두지 마십시오. 모터의 효과가 감소합니다.
5. 주변 온도가 높고 습도가 높은 곳에서는 모터를 작동하지 마십시오.
6. 전원 공급 장치의 모터 양극 및 음극 단자를 납땜할 때 납땜 인두의 온도는 340°C~40°C이며, 가열 시간은 3초 이내입니다. 플라스틱을 변형시키지 마십시오. 작업 중 납땜 부위가 모터 내부로 유입되거나 전선 끝이 끊어지면 모터 성능이 저하될 수 있습니다.
7. 모터 축이 끼지 않도록 주의하십시오. 전원이 공급되면 모터가 단시간 내에 과열되어 부품이 소손될 수 있습니다.
8. 지정된 전력을 공급하고 측정 가능한 요구 사항 범위 내에 있는지 확인하세요.
9. 풀리나 기어를 설치할 때, 밀어 넣을 때 무게가 비정상적으로 늘어나지 않도록 주의하세요.
10. 모터 설치 시 나사가 너무 길면 모터 자체와 접촉이 발생하게 됩니다.
로터는 특성에 영향을 미칩니다.

이익

입력하다

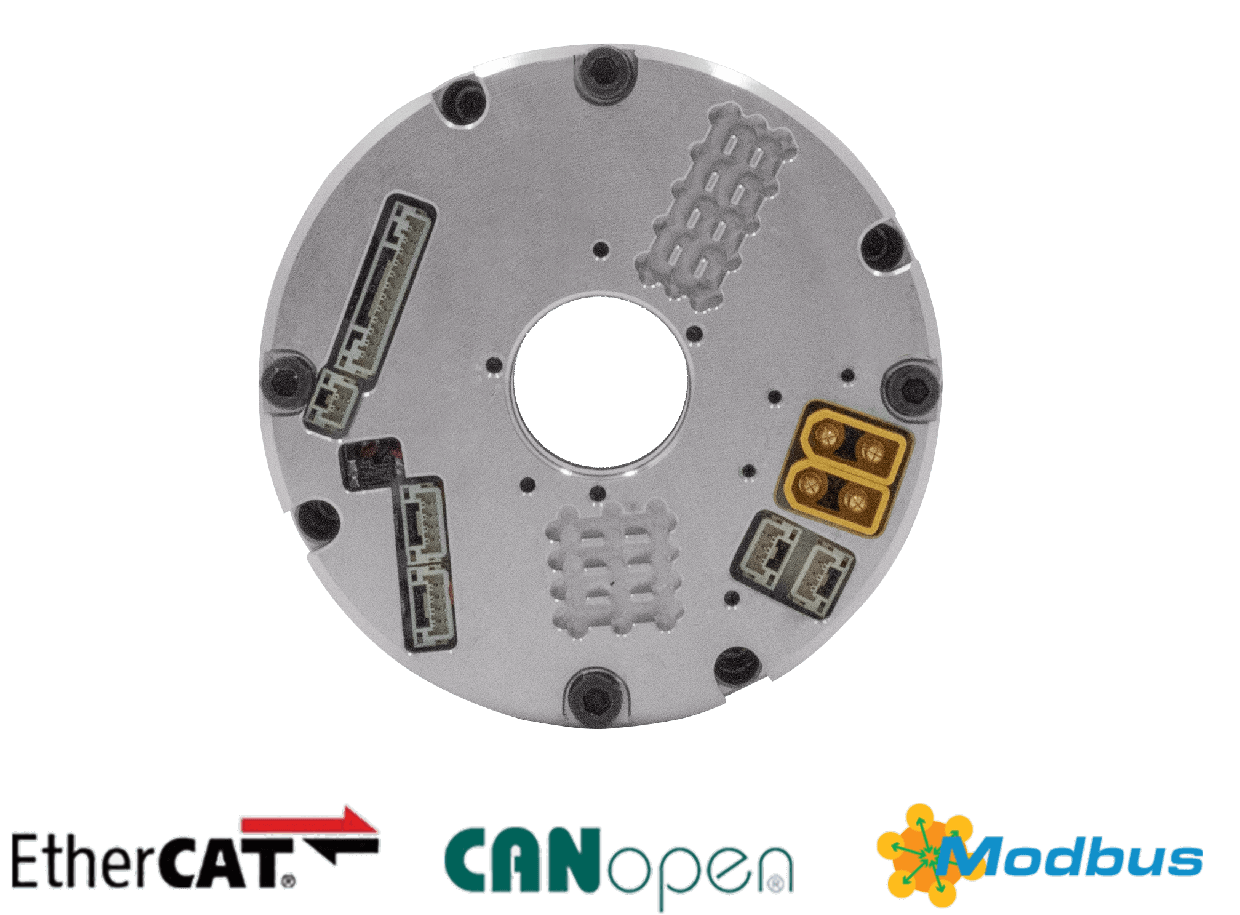
내장 서보 드라이버. 통신 프로토콜

EtherCAT, CANopen, Modbus 통신 프로토콜을 사용합니다.

위치, 속도, 전류 루프 PID를 실시간으로 조정 가능합니다.

± 10V 아날로그 입력 내장.

펄스 및 방향, I/O, RS485,

외부 인코더 및 STO 인터페이스,

모두 DxL=70x67mm의 공간에 있습니다.
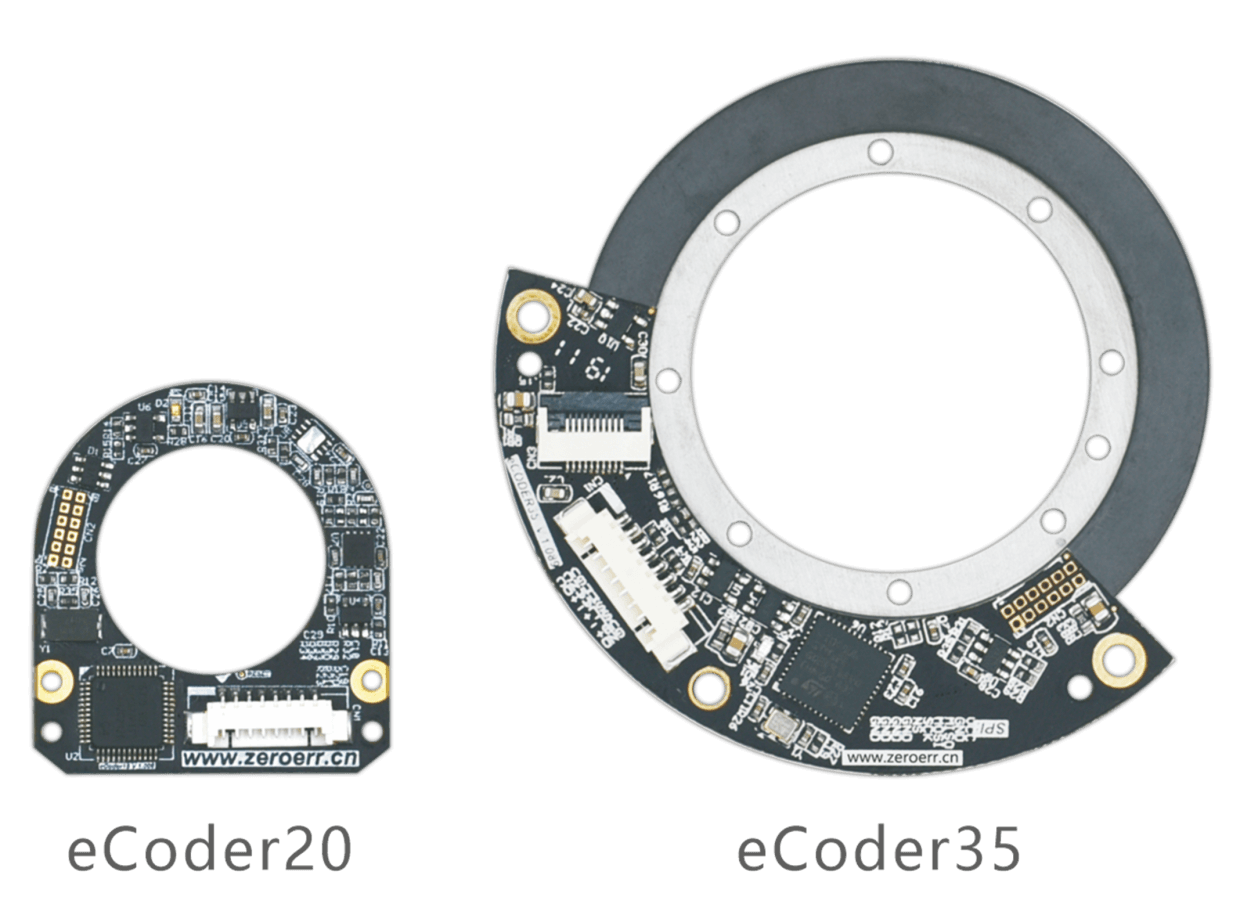
코더

내장형 듀얼 앱솔루트 엔코더. 듀얼 루프 위치 제어

출력 샤프트용 19비트 절대 멀티턴 엔코더.

최대 ±7초각의 반복성.

절대 정확도는 최대 ±15 * 초입니다.

전원이 꺼져 있을 때는 항상 실제 절대 위치와 다중 회전 카운터가 있어야 합니다.
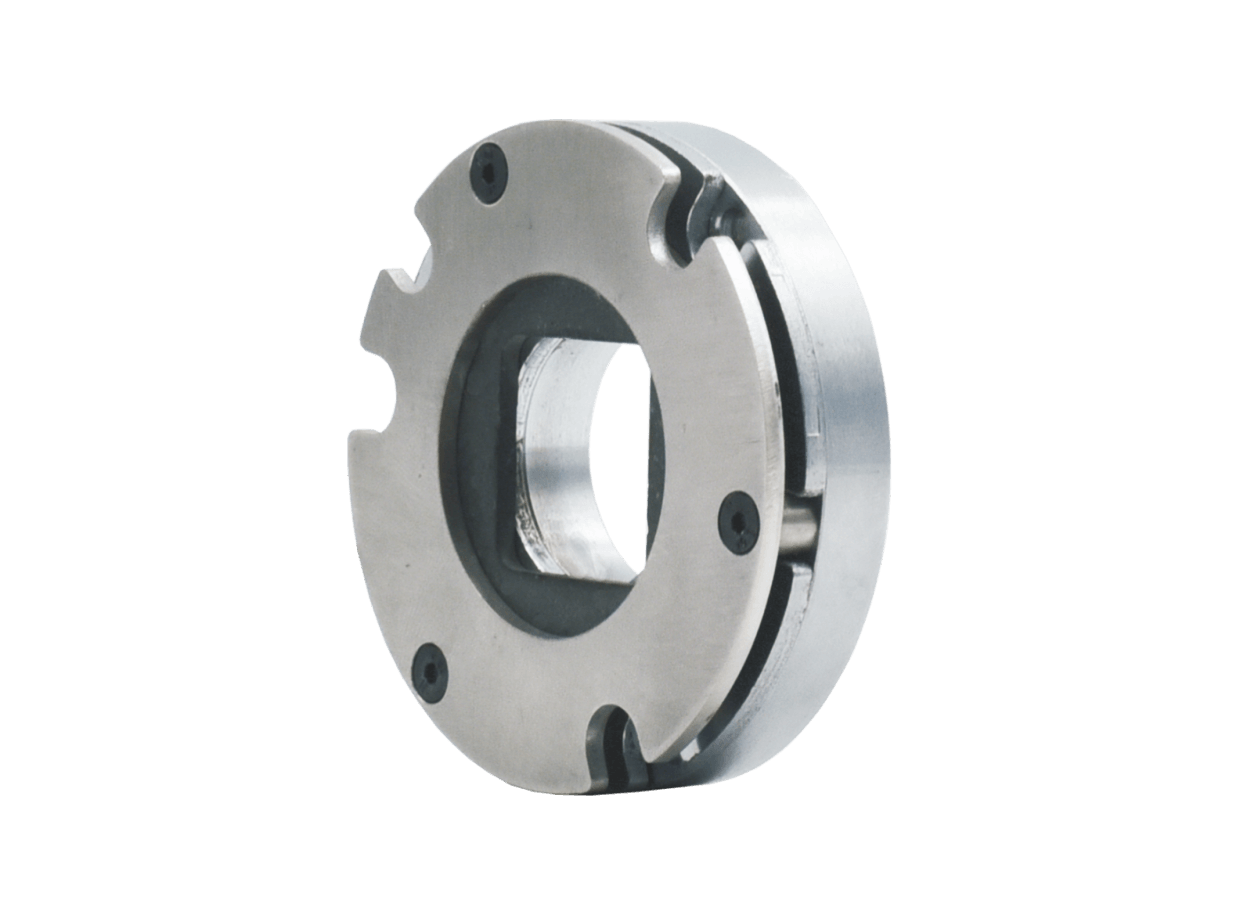
내부 마찰 브레이크

브레이크가 부드럽고 안정적입니다.

틈이 없고, 반발도 없습니다.

전원이 켜지면 움직일 필요가 없습니다.

마모나 파손이 없습니다.

비상 정지로 사용할 수 있습니다.
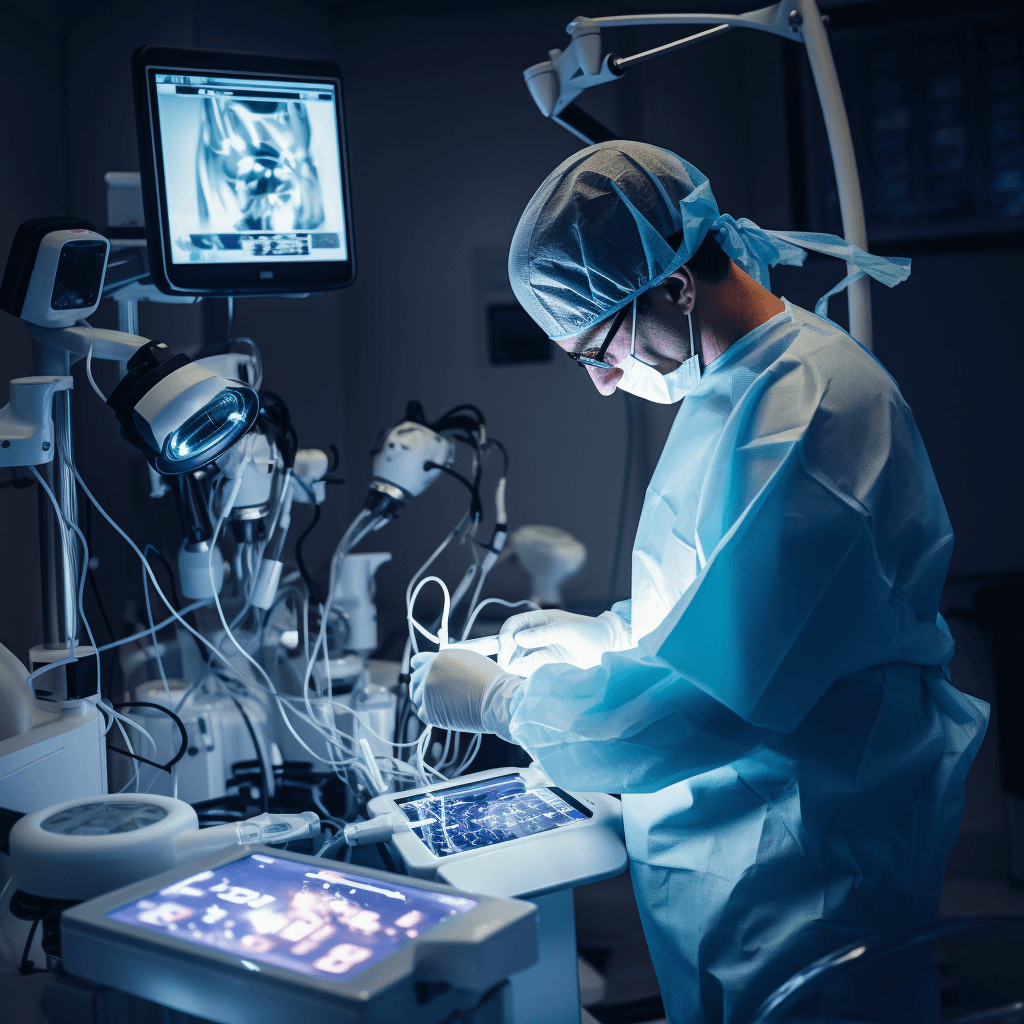
응용 프로그램

복강경 수술 로봇의 응용

복강경 수술 로봇의 응용

외골격 로봇을 위한 모션 제어 방식

외골격 로봇을 위한 모션 제어 방식

인간형 로봇에 대한 응용

인간형 로봇에 대한 응용

의료기기 적용 위장내시경

의료기기 적용 위장내시경

액추에이터, 코봇을 빠르게 제작하세요

액추에이터, 코봇을 빠르게 제작하세요

국내 최초 바이오안전 7축 협동로봇 적용

복강경 수술 로봇의 응용

관련 상품

빠른 견적 제출

우리의 말만 믿지 마세요 - 보세요 고객들의 의견

저희는 최고의 제품과 서비스를 제공하기 위해 최선을 다하고 있습니다. 사용 경험에 만족하셨다면 잠시 시간을 내어 리뷰를 남겨주시면 감사하겠습니다.

제품 문의

제품 문의