<span data-mce-type="bookmark" style="display: inline-block; width: 0px; overflow: hidden; line-height: 0;" class="mce_SELRES_start"></span>
6軸ロボット Eblm-1、6軸ロボット Eblm-2
100W、50W
380mm、520mm
シェアしていただきありがとうございます!
説明
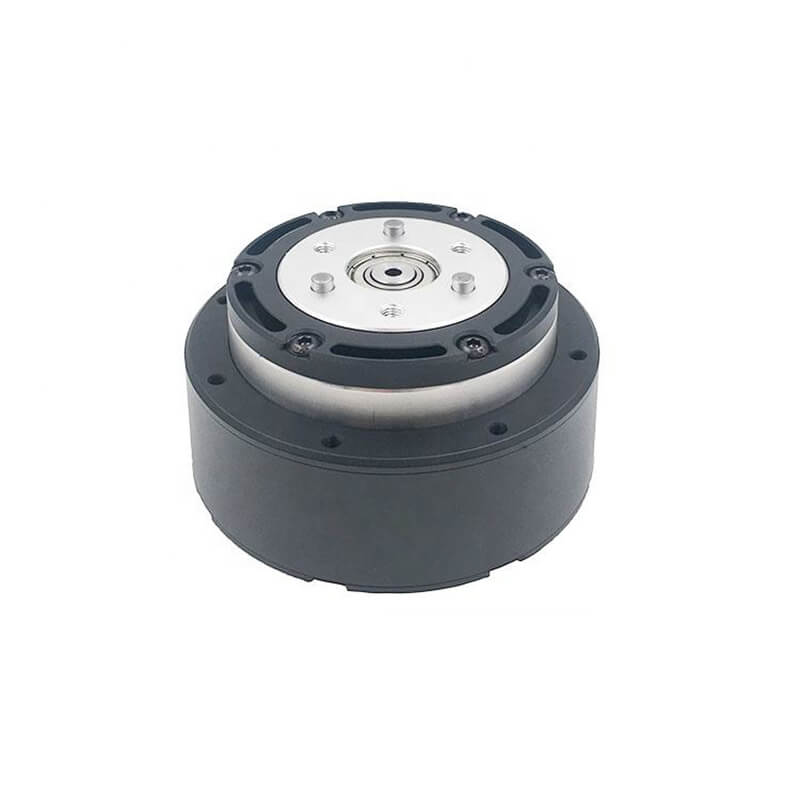
の 2025 ファラディ 6軸ロボット Armは、多用途向けに設計された高速でプログラム可能な産業グレードのソリューションです。この協働型ロボットアームキットは6軸動作を備え、溶接、協働型ロボット、一般的な産業オートメーションなどの精密作業に最適です。軽量設計(2.6kg)とコンパクトな寸法(200mm x 688mm)で、1kgまたは2kgの可搬重量と、380mmまたは520mmのアームリーチを提供します。
24V~48V(50Wまたは100W)の電源で動作するこの垂直多関節ロボットは、マンマシンコラボレーションをサポートし、作業の効率と安全性を向上させます。主要コンポーネントには、PLC、エンジン、ベアリング、ギアボックス、モーター、圧力容器、ギアが含まれており、堅牢なパフォーマンスを保証します。東莞ファラディテクノロジー株式会社製のこのロボットは、 6軸ロボット 3 年間の保証が付いており、機械テスト レポートとビデオ出荷検査が付属しているので、安心してご利用いただけます。
ファラディモーターズサービス
1. 使用許容範囲: 電圧と電流の使用範囲に注意し、本規格で規定された条件下でモーターを使用してください。そうしないと、モーターの寿命が短くなります。2. モーターの取り扱い:慎重に取り扱い、モーターケースを可能な限り使用してください。3. モーター配線:赤いリード線を正極に接続し、黒いリード線を負極に接続します。接続を逆にすると、モーターは逆方向に回転します。4. 過負荷:可能な限り指定された負荷範囲内で使用してください。モーターを失速状態または失速状態に近い状態で長時間運転することは固く禁じられています。そうしないと、モーターが焼損します。5.モーター保管:保管温度:0℃〜40℃、保管湿度:15%〜90% RH高温、多湿、腐食性ガスのある環境に置かないでください。6. モーター動作温度: 0°C-70C
1. モーターを使用するときは、接着剤などの結合物が回転軸を通ってベアリングに流れ込まないようにしてください。そうしないと、モーターの動作が妨げられます。2. シャフトの回転はモーターの寿命に逆効果となる可能性があります。寿命を延ばすために、負荷が規定に適合しているかどうかを確認してください。過負荷をかけたり、シャフトの回転を妨げるものを掛けたりしないでください。3. 偏心した重い放射負荷で製造され、モーターの寿命に悪影響を及ぼします。4.高温や極度の湿気のある場所に保管しないでください。また、腐食性ガスの中に置かないでください。モーターの効果が弱まります。5. 高温多湿の環境でモーターを運転しないでください。6.電源のプラスとマイナスのモーター端子をはんだ付けする場合、はんだごての温度は340℃〜40℃、加熱時間は3秒以内です。プラスチックを変形させないでください。作業中にはんだ付けポイントがモーターに流れ込んだり、ワイヤーの端が破損したりすると、モーターの機能が低下します。7. モーターシャフトが動かないようにしてください。電源が供給されると、モーターは短時間で過熱し、付属品が焼損します。8. 指定された電力を供給し、それが測定可能な要件の範囲内であることを確認します。9. プーリーやギアを取り付ける際は、押し込む際に異常に重量が増えないようにしてください。10.モーターを取り付ける際、ネジが長すぎるとモーター本体と接触してしまいます。ローターの特性に影響を与えます。
関連製品
当社は優れた製品とサービスを提供するよう努めています。ご満足いただけましたら、ぜひレビューをお寄せください。