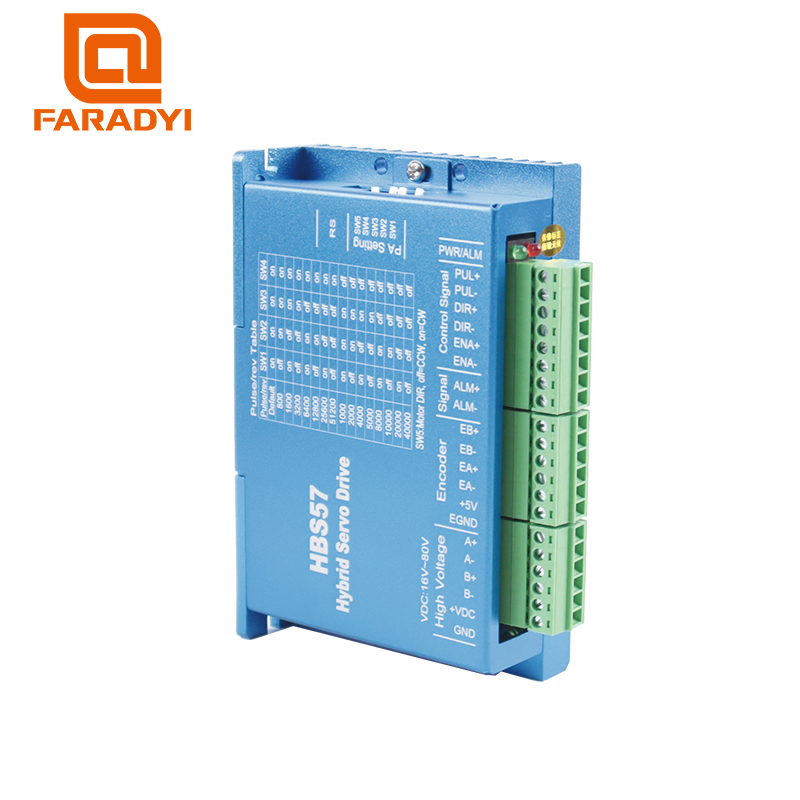
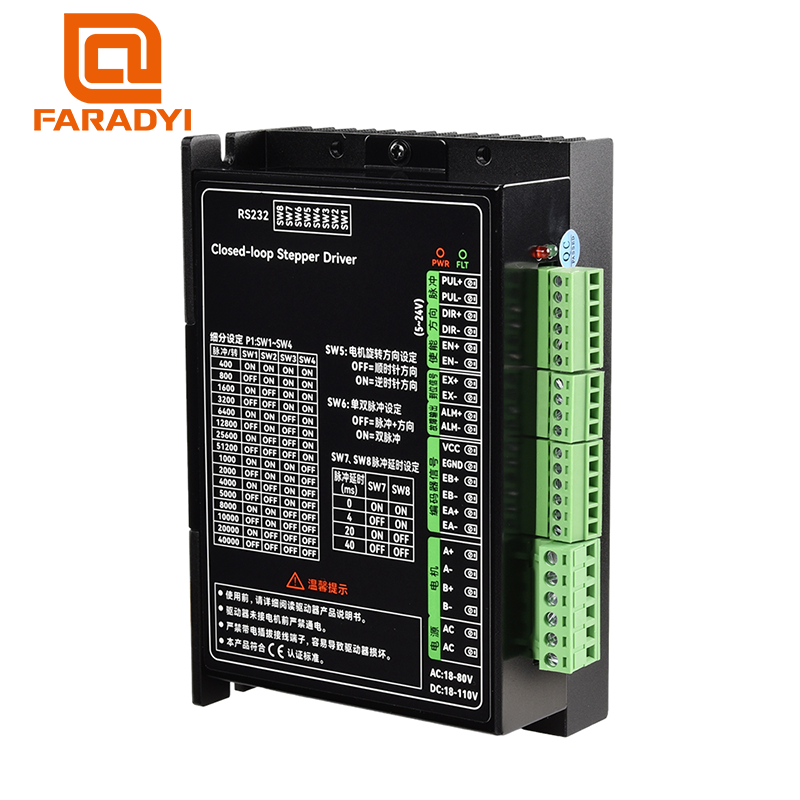
HBS57 Schrittmotor-Treiber-Controller

Besonderheit:

Produkteigenschaften

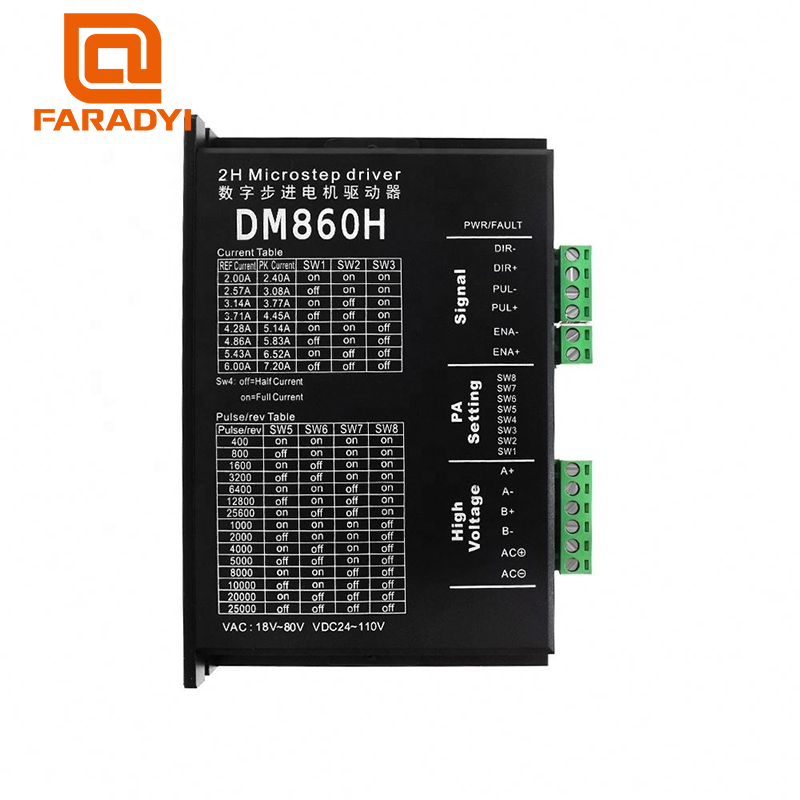
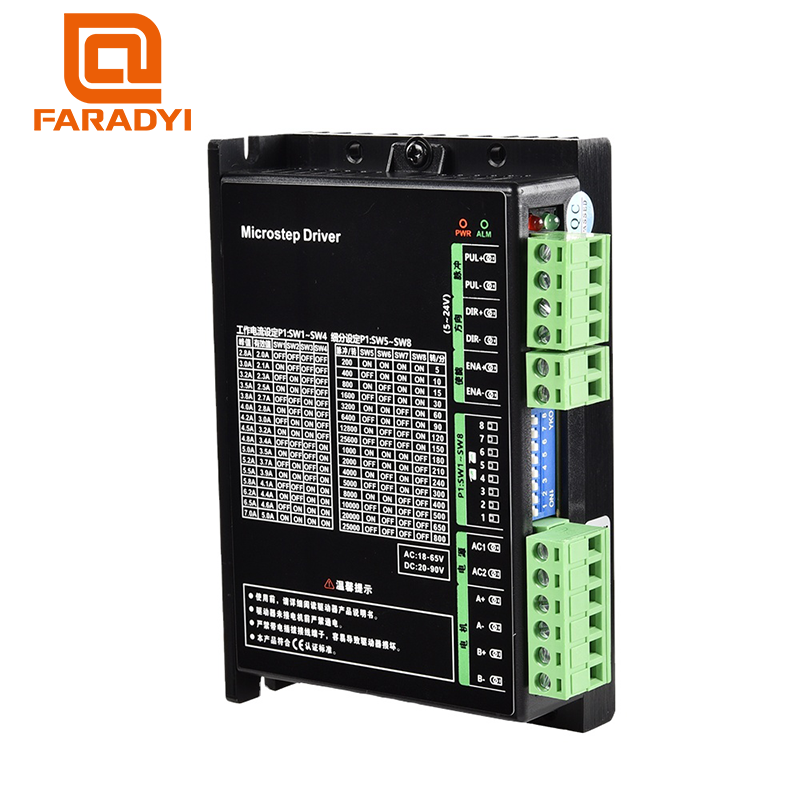
HBS57 Verwendet einen einzigartigen Algorithmus, geringe Erwärmung, hohes Drehmoment, Spannungsbereich: AC18~ AC80V/DC20~ DC110V, 16-Datei-Unterteilung, kann nach Kundenwunsch angepasst werden, 5~24V-Eingang kompatibel, kein externer Serienwiderstand erforderlich, maximale Reaktionsfrequenz 400KHZ
Die Drehmomentdämpfung ist gering und die Höchstgeschwindigkeit kann 3000 U/min erreichen
Externer Alarm und integrierter Ausgangsanschluss, praktisch zur Überwachung und Steuerung der intelligenten Stromregelung, Reduzierung des Stromverbrauchs bei geringer Last, Erhöhung des Drehmoments bei hoher Last. Der effektive Strom kann per Drehschalter eingestellt werden, Einzel- und Doppelimpulse können durch Anpassen verschiedener Motor-Drehschalter eingestellt werden, werkseitig voreingestellte Impuls- und Richtungssteuerung
Der Drehschalter stellt die Impulsverzögerung ein und die Werksvorgabe beträgt 40 ms. Hervorragende Hochgeschwindigkeitsleistung und Steifigkeit integrieren perfekt die Vorteile von Servo und Schrittmotor

Typische Anwendung

Wird hauptsächlich in Graviermaschinen, speziellen Industrienähmaschinen, Abisoliermaschinen, Markiermaschinen, Schneidemaschinen, Laser-Fotosatzmaschinen, Plottern, CNC-Werkzeugmaschinen, Dosiermaschinen, Schraubmaschinen und anderen Automatisierungsgeräten und -instrumenten verwendet.

Produktübersicht

Der Schrittmotortreiber HBS57 verwendet den neuesten digitalen integrierten Motorsteuerungschip und die Vektor-Regelungstechnologie, um das Problem des Schrittverlusts bei Schrittmotoren mit offenem Regelkreis vollständig zu lösen. Gleichzeitig kann er die Hochgeschwindigkeitsleistung des Motors deutlich verbessern, den Erwärmungsgrad und die Vibration des Motors verringern und so die Verarbeitungsgeschwindigkeit und Genauigkeit der Maschine verbessern und den Energieverbrauch der Maschine senken. Darüber hinaus gibt der Treiber bei kontinuierlicher Überlastung des Motors Alarmsignale aus, was die gleiche Zuverlässigkeit wie ein AC-Servosteuerungssystem bietet und weitaus günstiger ist als bei herkömmlichen AC-Servosystemen. Es handelt sich um ein Motion-Control-Produkt mit hohem Preis-Leistungs-Verhältnis.

Modell:

Weitere Informationen

Modell

HBS57

Danke, dass Sie es teilen!

Beschreibung

Nema 23 HBS57 Schrittmotortreiber, geräuscharm, ruhig laufend, 16–70 V, 7 A, geschlossener Regelkreis

MARKIERTES SYMBOL
FUNKTION
Bedingter Kommentar
PWR/FLT
Spannungs- und Fehleranzeige
Grünes Blinken: Der Treiber ist normal, es wird kein Impulssignal empfangen; Grünes Dauerlicht: Es wird ein Impulssignal empfangen, der Motor dreht sich; Eine rote und eine grüne Lampe: Überstrom- oder Phasenkurzschlussfehler; Zwei rote und eine grüne Lampe: Kein Motor oder Motorverdrahtungsfehler erkannt; Drei rote und eine grüne Lampe: Überspannungsfehler; Vier rote und grüne Lampen: Unterspannungsfehler, fünf rote und grüne Lampen: Spurfehler-Überfehler
PUL+
Impulseingangssignal photoelektrische Isolierung positives Ende
Impulssignalspannung 5~24V kann angesteuert werden
PUL-
Impulseingangssignal, fotoelektrische Isolierung, negatives Ende
Die fallende Flanke ist wirksam und der Motor macht einen Schritt, wenn der Impuls von hoch auf niedrig wechselt. Impulsbreite größer als 2,5 Mikrosekunden
DIR+
Richtung Eingangssignal photoelektrische Isolierung positives Ende
Richtungssignalspannung 5~24V kann angesteuert werden
DIR-
Richtung Eingangssignal fotoelektrische Isolierung negatives Ende
Wird verwendet, um die Motorsteuerung zu ändern. Die fallende Flanke ist wirksam, und der Motor macht einen Schritt, wenn der Impuls von hoch auf
niedrig. Pulsbreite größer als 2,5 Mikrosekunden
DE+
Das positive Ende des Eingangssignals wurde aktiviert
Es können Enable-Signalspannungen von 3,3 bis 24V angesteuert werden
DE-
Das negative Ende des Eingangssignals wurde aktiviert
Wenn wirksam (niedriger Pegel) der Motorspulenstrom abgeschaltet wird, befindet sich der Motor im freien Zustand und das Alarmsignal wird gelöscht
EX+
Positionssignalausgang positives Ende
Wenn der Treiber den gegebenen Impuls abschließt, ist das Positionssignal wirksam (Ausgangs-Optokoppler-Leitung). EX+ verbindet den Pull
Widerstand an den Pluspol der Ausgangsstromversorgung und EX- an den Minuspol der Ausgangsstromversorgung
Stromversorgung. Der maximale Antriebsstrom beträgt 10 mA.
EX-
Positionssignalausgang negatives Ende
ALM+
Alarmsignalausgang positives Ende
Wenn das rote Licht blinkt, ist das Alarmsignal wirksam (Ausgangsoptokoppler leitend). ALM+ verbindet den Pull-Widerstand mit dem
Pluspol der Ausgangsstromversorgung und ALM- mit Minuspol der Ausgangsstromversorgung verbunden. Die maximale
Antriebsstrom beträgt 10 mA.
ALM-
Alarmsignalausgang negatives Ende
VCC
Geberleistung positiv
Encoder 5V Stromversorgung positives Ende
EGND
enkoelektrisch
enkoelektrisch
EB+
Encoder B Phaseneingang positives Ende
Encoder B Kanal positiver Eingang
EB-
Encoder B Phaseneingang negatives Ende
Encoder B Kanal negativer Eingang
EA+
Encoder Phase A Eingang positives Ende
Encoder A Kanal positiver Eingang
EA-
Encoder A Phaseneingang negatives Ende
Encoder A Kanal negativer Eingang
Eine Note
Motorverdrahtung A+
A-
Motorverdrahtung A-
B+
Motorverdrahtung B+
B-
Motorverdrahtung B-
AC1
Treiberstromversorgung
Spannungsbereich: AC18~AC80V/DC20~DC110V
AC2
Treiberstromversorgung

Betriebsumgebung und Parameter

Kühlungsmethode Natürliche Kühlung oder Zwangsluftkühlung
Umgebung verwenden Gelegenheit Vermeiden Sie Staub, Öl, korrosive Gase, hohe Luftfeuchtigkeit und starke Vibrationen. Brennbare Gase und leitfähiger Staub sind verboten.
Temperatur 0℃—50℃
Feuchtigkeit 40-90%RH
Vibration 10-55 Hz/0,15 mm
Lagertemperatur -20℃—65℃
Gewicht 0,25 kg


Faradyi Motors Service

So verwenden Sie den Motor

1. Nutzungstoleranz: Achten Sie auf den Nutzungsbereich von Spannung und Strom und verwenden Sie den Motor unter den in dieser Norm angegebenen Bedingungen, da sich sonst die Lebensdauer des Motors verkürzt.
2. Umgang mit dem Motor: Gehen Sie vorsichtig mit ihm um und nutzen Sie das Motorgehäuse möglichst weitestgehend.
3. Motorverkabelung: Das rote Anschlusskabel wird mit dem Pluspol und das schwarze Anschlusskabel mit dem Minuspol verbunden. Bei umgekehrter Verbindung dreht sich der Motor in die entgegengesetzte Richtung.
4. Überlastung: Verwenden Sie es so weit wie möglich innerhalb des angegebenen Lastbereichs. Es ist strengstens verboten, den Motor längere Zeit im blockierten Zustand oder in der Nähe des blockierten Zustands laufen zu lassen, da der Motor sonst durchbrennt.
5. Motorlagerung: Lagertemperatur: 0 °C – 40 °C, Lagerfeuchtigkeit: 15 % – 90 % relative Luftfeuchtigkeit
Vermeiden Sie die Platzierung in Umgebungen mit hohen Temperaturen, hoher Luftfeuchtigkeit und korrosiven Gasen.
6. Motorbetriebstemperatur: 0°C-70°C

Vorsichtsmaßnahmen für den Motor

1. Achten Sie beim Betrieb des Motors darauf, dass keine bindenden Objekte, wie z. B. Klebstoffe, über die rotierende Welle in das Lager gelangen, da dies den Betrieb des Motors behindern würde.
2. Die Drehung der Welle kann sich gegenteilig auf die Lebensdauer des Motors auswirken. Um die Lebensdauer zu verlängern, überprüfen Sie bitte, ob Ihre Last den Vorschriften entspricht. Überladen Sie den Motor nicht und hängen Sie keine Gegenstände auf, die die Drehung der Welle behindern.
3. Durch die Herstellung entsteht eine exzentrische starke Strahlungsbelastung, die sich nachteilig auf die Lebensdauer des Motors auswirkt.
4. Lagern Sie es nicht bei hohen Temperaturen oder extremer Luftfeuchtigkeit und legen Sie es nicht in korrosive Gase, da dies die Wirkung des Motors verringern würde.
5. Lassen Sie den Motor nicht bei hohen Temperaturen und hoher Luftfeuchtigkeit laufen.
6. Beim Löten an den positiven und negativen Motoranschlüssen der Stromversorgung beträgt die Temperatur des Lötkolbens 340 °C–40 °C und die Aufheizzeit beträgt innerhalb von 3 Sekunden. Verformen Sie den Kunststoff nicht. Lassen Sie die Lötspitze während der Arbeit in den Motor fließen oder brechen Sie das Ende des Kabels ab, da dies die Motorfunktion beeinträchtigen kann.
7. Achten Sie darauf, dass die Motorwelle nicht stecken bleibt. Bei Stromzufuhr überhitzt der Motor innerhalb kurzer Zeit und verbrennt seine Zubehörteile.
8. Liefern Sie die angegebene Leistung und stellen Sie sicher, dass sie im Bereich der messbaren Anforderungen liegt.
9. Achten Sie beim Einbau von Riemenscheiben oder Zahnrädern darauf, dass das Gewicht beim Einpressen nicht übermäßig erhöht wird.
10. Wenn beim Einbau des Motors die Schraube zu lang ist, kommt es zu Kontakt zwischen dem Motor selbst und dem
Rotor, was die Eigenschaften beeinflusst.

Verwandte Produkte

Senden Sie ein schnelles Angebot

Verlassen Sie sich nicht auf unser Wort - siehe Was Kunden sagen

Wir sind bestrebt, außergewöhnliche Produkte und Dienstleistungen anzubieten. Wenn Sie mit Ihrer Erfahrung zufrieden sind, würden wir uns sehr freuen, wenn Sie sich einen Moment Zeit nehmen würden, um uns eine Bewertung zu hinterlassen

Produktanfrage

Produktanfrage