브러시리스 모터의 벡터 제어와 사인파 제어 사이에는 기본적인 차이가 있는데, 바로 전류 제어 방식입니다. 브러시리스 모터의 속도가 증가함에 따라 사인파 제어를 위한 PI 제어기의 대역폭이 한계에 도달하여 제어 실패가 발생합니다. 반면, 벡터 제어는 회전자 자기장의 평행 및 수직 방향으로 벡터 전류 성분을 직접 제어하여 고정자 코일 전류를 정밀하게 제어합니다. 벡터 제어에서는 전류 제어가 더 이상 시간에 따라 변하지 않고 정적인 직류 제어가 되므로 주파수 응답 및 위상 드리프트의 한계가 사라집니다. 따라서 벡터 제어 모드에서 전류 품질은 모터 속도와 아무런 관련이 없습니다.
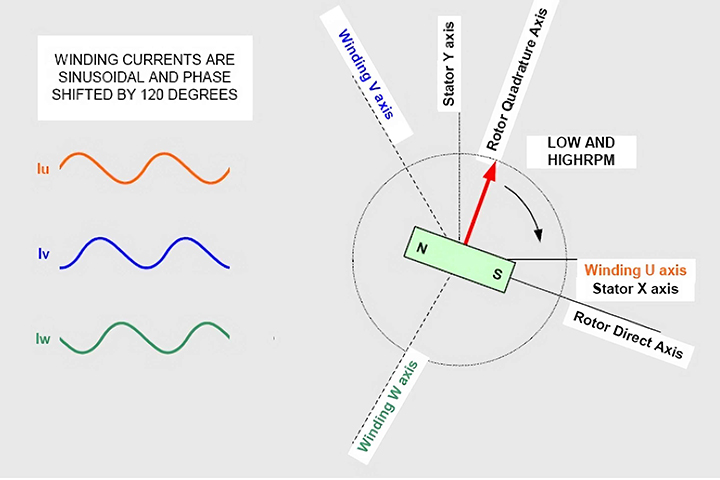
벡터 제어의 경우, 주로 브러시리스 모터의 전류 및 전압 성분을 회전자 자기장의 평행 및 수직 방향으로 제어합니다. 즉, 브러시리스 모터에서 측정된 전류를 수학적으로 계산하여 고정자의 3상 정전 구조에서 회전자의 동적 직교 구조(회전자 자기장 방향과 평행 및 수직)로 변환해야 합니다. 마찬가지로 브러시리스 모터 단의 제어 전압도 수학적으로 계산하여 회전자의 직교 구조에서 고정자의 3상 정전 구조로 변환한 후, PWM 변조부에 입력해야 합니다. 이러한 변환에는 고속의 수학적 처리 능력이 필요하므로 DSP와 고성능 프로세서가 벡터 제어의 핵심이 됩니다.
이 변환은 단 한 번의 계산으로 완료될 수 있지만, 설명의 편의를 위해 두 단계로 나눕니다. 먼저, 모터 전류는 120도 위상차를 갖는 고정자의 물리적인 3상 구조에서 안정적인 동적 직각 직교 dq 구조로 변환되고, 그 후 고정자의 이 동적 구조를 회전자의 3상 정적 구조로 변환합니다. 유효한 결과를 보장하기 위해 이러한 계산은 PI 제어기의 한 샘플링 주기 내에 완료되어야 합니다. 위의 변환은 PI 제어기에 필요한 전압 신호를 dq 구조에서 고정자 코일의 3상 구조로 변환하는 동작과 반대입니다.
브러시리스 모터 전류를 dq 구조로 변환하면 제어가 매우 간단해집니다. 두 개의 PI 제어기가 필요합니다. 하나는 회전자 자기장에 평행한 전류를 제어하고, 다른 하나는 회전자 자기장에 수직한 전류를 제어합니다. 병렬 전류의 제어 신호가 0이므로 브러시리스 모터의 병렬 전류 성분도 0이 되어 브러시리스 모터의 모든 전류 벡터가 수직 전류로 변환됩니다. 수직 전류만이 유효 토크를 생성할 수 있으므로, 이는 브러시리스 모터의 효율을 극대화합니다. 또 다른 PI 제어기는 주로 입력 신호에 따라 필요한 토크를 얻기 위해 수직 전류를 제어하는 데 사용됩니다. 이를 통해 필요한 토크를 얻기 위해 수직 전류가 필요에 따라 제어됩니다.
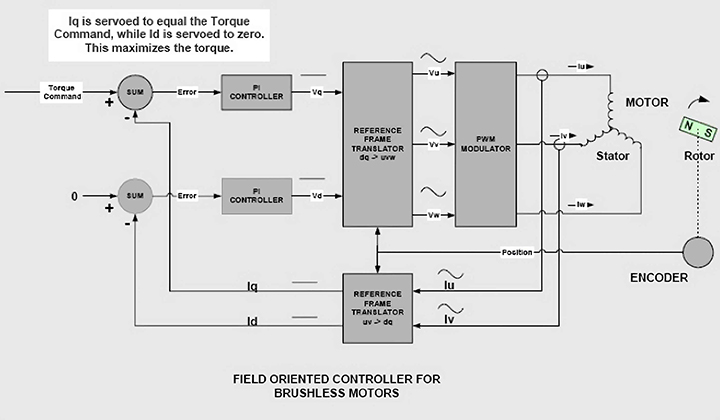
두 PI 제어기의 출력 신호는 회전자의 전압 벡터를 나타냅니다. 이러한 정적 전압 벡터는 일련의 기준 좌표 변환을 거쳐 출력 브리지에 필요한 전압 제어 신호를 얻습니다. 먼저 회전자의 동적 dq 기준 구조에서 고정자의 정적 xy 구조로 변환됩니다. 그런 다음 전압 신호는 서로 120도 간격을 둔 물리적 구조로 변환되어 최종적으로 브러시리스 모터의 U, V, W 3상 코일에 입력됩니다. 이 세 가지 전압 신호는 브러시리스 모터 코일에 입력되기 전에 PWM 변조되어야 합니다.
무브러시 모터 코일의 시간에 따라 변하는 사인파 전류 및 전압 신호를 dq 구조의 DC 신호로 변환하는 작업은 기준 좌표를 변환하는 것입니다.
사인파 정류와 벡터 제어의 근본적인 차이점은 좌표 변환과 전류 제어의 처리 방식에 있습니다. 사인파 정류 방식에서는 먼저 정류를 수행한 후 PI 제어를 통해 필요한 사인파 전류를 얻습니다. 따라서 시스템의 PI 제어는 주로 브러시리스 모터 전류 및 전압의 시변 정현파 신호를 처리하며, 브러시리스 모터의 성능은 제어기의 대역폭과 위상 드리프트에 의해 제한됩니다. 벡터 제어에서는 전류 신호를 먼저 PI 제어기로 제어한 후 고속 정류 처리를 거칩니다. 따라서 PI 제어기는 시변 전류 및 전압 신호를 처리할 필요가 없으며, 시스템은 PI 제어기의 대역폭과 위상 드리프트의 영향을 받지 않습니다.
그렇다면 벡터 제어가 더 우수한 이유는 무엇일까?
벡터 제어는 모터가 저속과 고속에서 동일하게 부드럽게 동작하도록 합니다. 반면, 사인파 정류는 저속에서는 부드럽게 동작하지만 고속에서는 효율이 크게 저하됩니다. 사다리꼴파 정류는 모터가 고속으로 작동할 때는 정상적으로 동작하지만 저속에서는 토크 변동을 유발합니다. 따라서 벡터 제어는 최적의 제어 방법으로 간주됩니다. 브러시리스 모터.