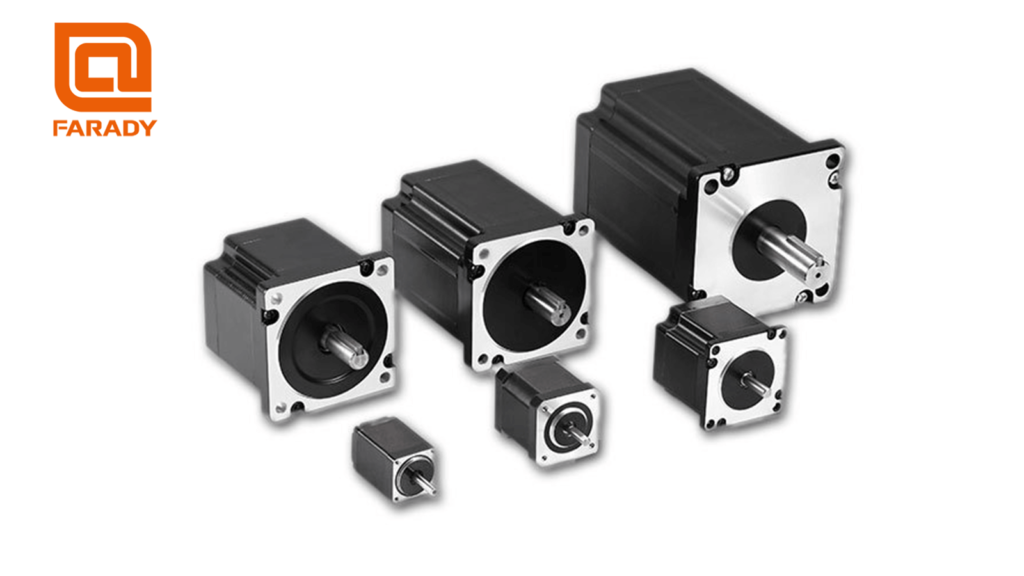
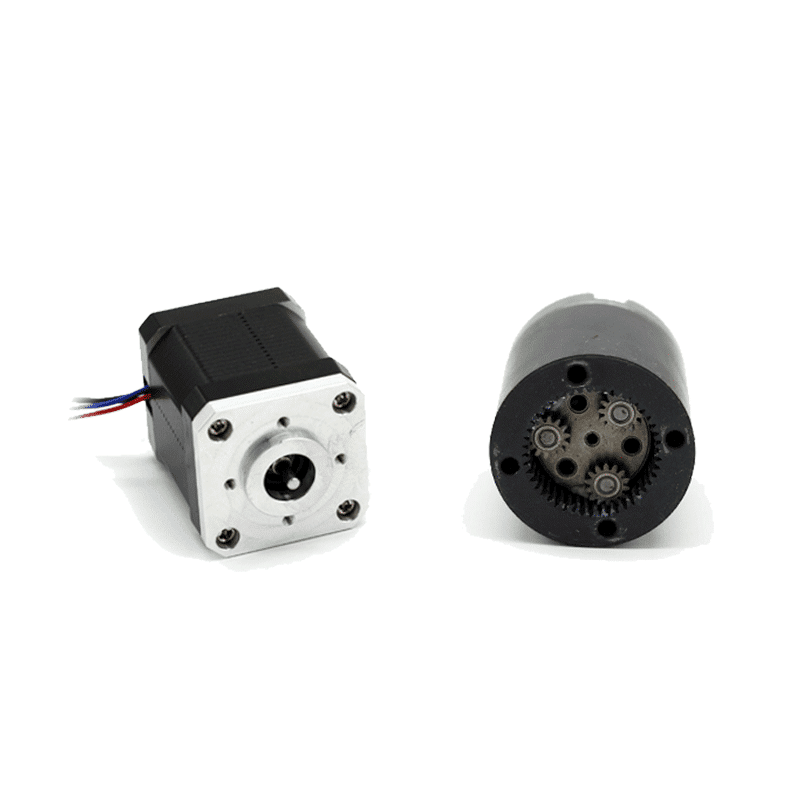
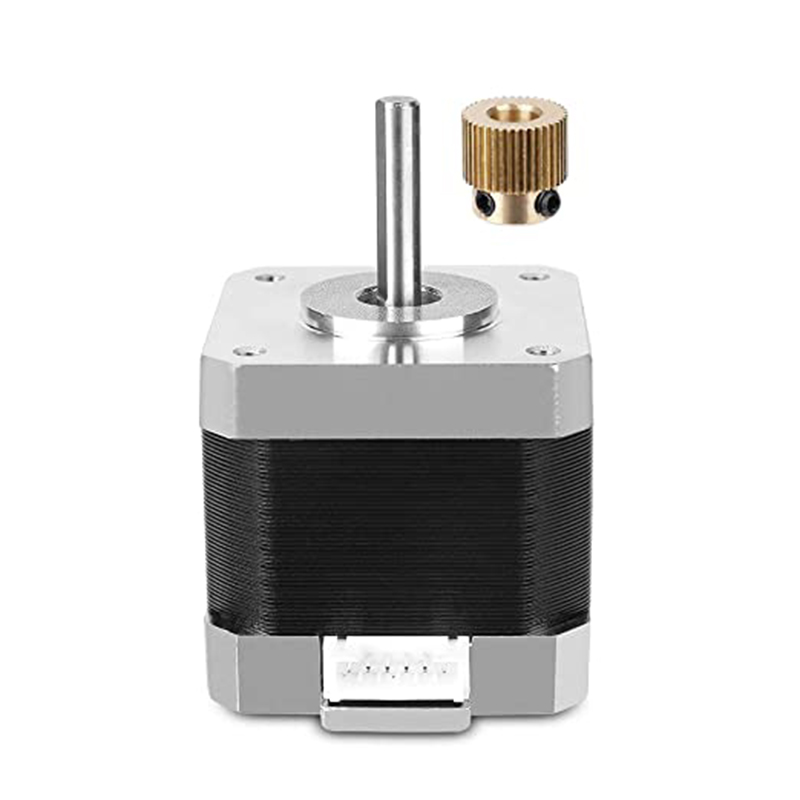
스테퍼 모터는 구조적 형태에 따라 가변 릴럭턴스(VR), 영구 자석(PM), 하이브리드 스테핑(HS) 모터의 세 가지 주요 유형으로 분류할 수 있습니다. 스테퍼 모터의 동작 성능은 제어 방식과 밀접한 관련이 있으며, 제어 방식은 개루프 제어 시스템, 폐루프 제어 시스템, 그리고 반폐루프 제어 시스템의 세 가지 유형으로 분류할 수 있습니다. 실제 응용 분야에서 반폐루프 제어 시스템은 일반적으로 개루프 또는 폐루프 시스템으로 분류됩니다.
가변 릴럭턴스: 가변 릴럭턴스 스테퍼 모터는 고정자에 권선을, 회전자에 연자성 소재를 사용합니다. 이 모터는 구조가 간단하고 비용이 저렴하며, 일반적으로 1.2°에 달하는 작은 스텝각을 특징으로 합니다. 그러나 동적 성능이 낮고 효율이 낮으며, 발열이 심하고 신뢰성이 떨어지는 단점이 있습니다.
영구 자석: 영구 자석 스테퍼 모터는 영구 자석 재질로 제작된 회전자를 사용하며, 회전자의 극 수는 고정자의 극 수와 동일합니다. 우수한 동적 성능과 높은 출력 토크를 자랑하지만, 스텝 각도(보통 7.5° 또는 15°)가 더 커서 정밀도가 낮다는 단점이 있습니다.
하이브리드: 하이브리드 스테퍼 모터는 가변 릴럭턴스 모터와 영구 자석 모터의 장점을 결합한 모터입니다. 고정자에 다상 권선을 사용하고, 회전자에 영구 자석 소재를 사용하며, 회전자와 고정자 모두에 여러 개의 작은 톱니를 통합하여 스텝 정확도를 향상시킵니다. 하이브리드 모터는 높은 출력 토크, 우수한 동적 성능, 작은 스텝각을 제공하지만, 구조가 복잡하고 비용이 상대적으로 높습니다.
스테퍼 모터는 고정자 권선에 따라 2상, 3상, 5상 직렬로 구분됩니다. 가장 널리 사용되는 2상 하이브리드 스테퍼 모터는 비용 효율성과 세분화 드라이버와의 뛰어난 성능으로 시장 점유율 97% 이상을 기록하고 있습니다. 이 모터는 기본 스텝각이 1.8°/스텝이며, 하프 스텝 드라이버를 사용하면 0.9°까지 줄일 수 있고, 세분화 드라이버를 사용하면 최대 256단계(0.007°/마이크로스텝)까지 세분화할 수 있습니다. 마찰 및 제조 정밀도와 같은 요인으로 인해 실제 제어 정확도는 약간 낮습니다. 동일한 스테퍼 모터를 다양한 세분화 드라이버와 함께 사용하여 정확도와 성능을 조정할 수 있습니다.
스테퍼 모터
스테퍼 모터의 특성
장점:
시동-정지 및 후진 응답성이 뛰어납니다.
회전 각도는 펄스 수에 비례합니다.
속도가 펄스 주파수에 비례하므로 속도 범위가 넓습니다.
모터가 정지해 있을 때(권선에 전원이 공급될 때) 발생하는 최대 토크입니다.
단계 간 오류 누적이 낮아(단계당 3-5%) 정확한 위치 지정과 반복 동작이 가능합니다.
응답은 디지털 입력 펄스에 의해서만 결정되므로 개방 루프 제어가 가능하고, 모터 구조와 제어 비용이 간소화됩니다.