
Best CAD Software for Brushless DC Motors | BLDC Design Tools & Workflow
Explore the top CAD software for brushless DC motors, including MotorSolve, SPEED, and Motor‑CAD. Learn workflows, FEA simulation, and BLDC design optimization.
Requisitos técnicos de projeto e processo de motor DC sem escova
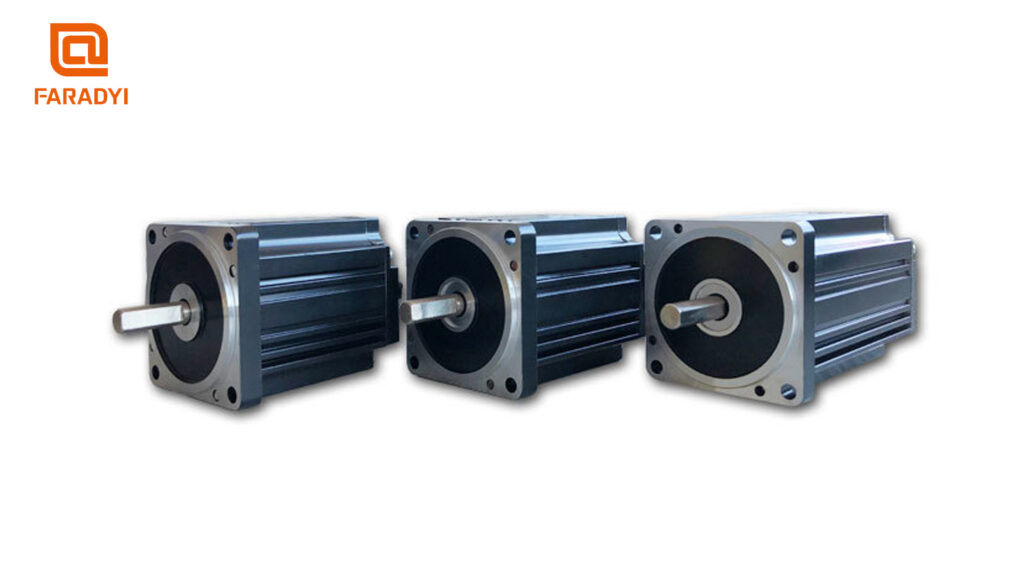
Requisitos técnicos de projeto e processo de projeto típico de motor DC sem escova. Para obter mais informações sobre projeto de motor DC sem escova ou suporte técnico, não hesite em nos contatar.
Métodos de seleção para estrutura do corpo do motor DC sem escova
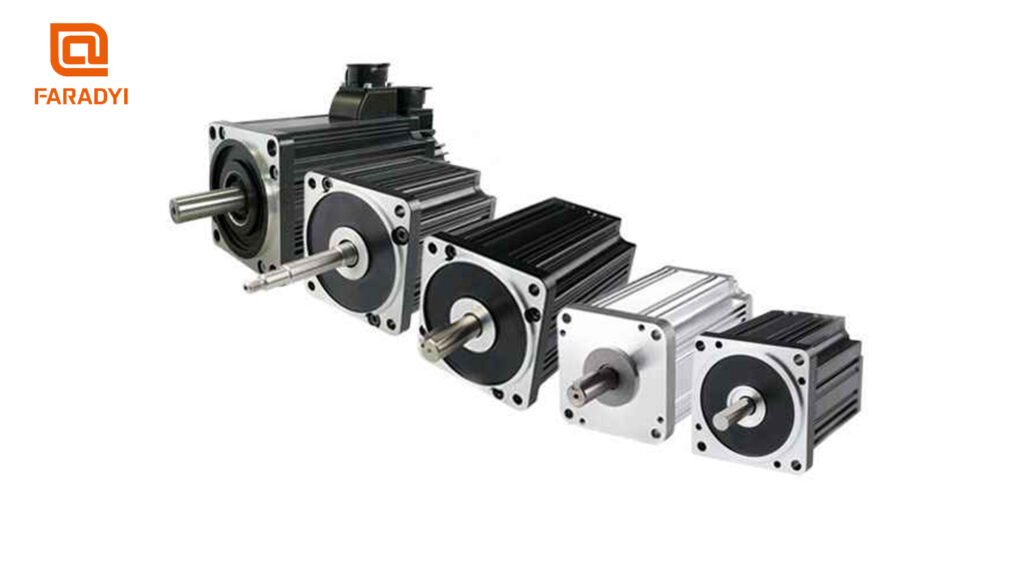
A seleção da estrutura do corpo do motor CC sem escovas deve ser baseada em uma consideração abrangente das necessidades específicas da aplicação e dos requisitos de desempenho. A escolha da estrutura certa pode maximizar os requisitos de projeto, melhorar a eficiência do motor e aumentar a confiabilidade.
Diferenças nas características e funções entre servomotores CC e CA
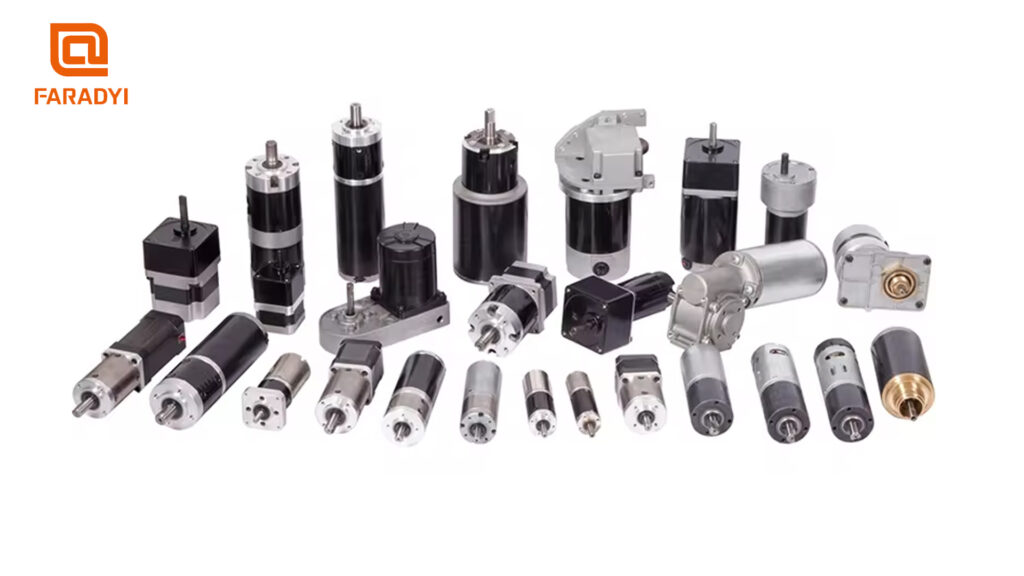
As diferenças nas características e funções entre os servomotores CC e CA refletem seus pontos fortes e fracos únicos. Os servomotores CA são adequados para aplicações que exigem características suaves e amplo uso, enquanto os servomotores CC são conhecidos por seu controle preciso de velocidade, operação suave e eficiência. À medida que a tecnologia continua a avançar, espera-se que ambos os tipos de motores sofram melhorias adicionais, levando a sistemas de motor mais eficientes e confiáveis.
Como iniciar e usar motores sem escova
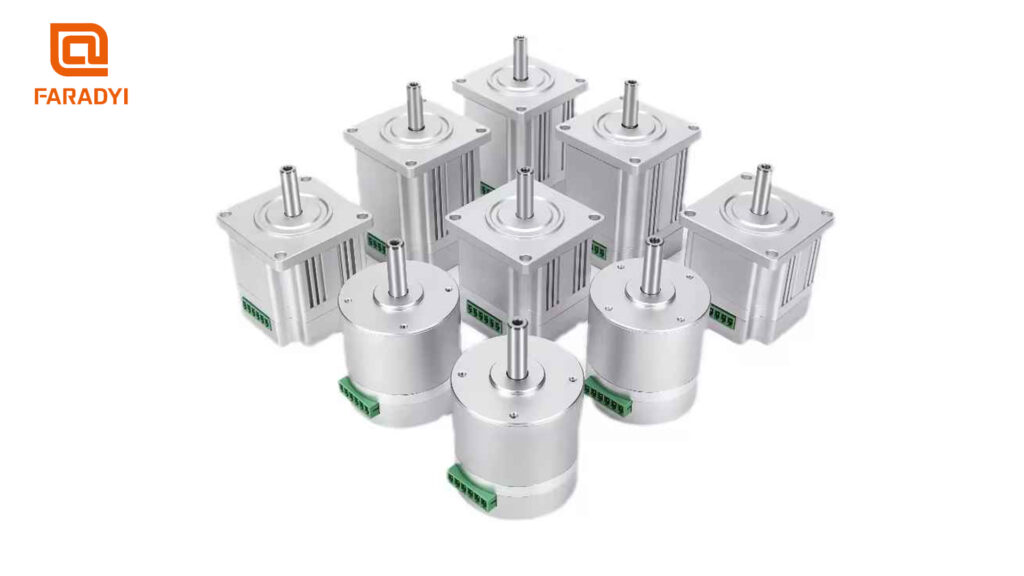
A maioria dos motores sem escova no mercado usa sensores Hall para detectar a posição e são controlados por controladores de onda senoidal para operação normal.
Análise e Soluções para Vibração e Ruído na Operação em Baixa Velocidade de Motores de Passo
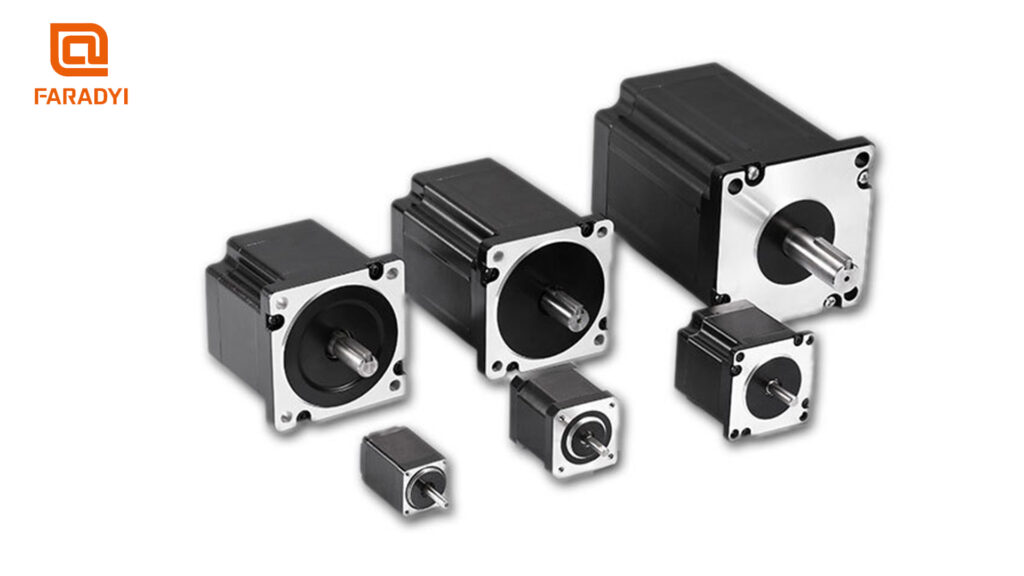
Os motores de passo podem apresentar instabilidade e ruído quando funcionam em baixas velocidades. As soluções incluem o uso de drivers de subdivisão, ajuste do ambiente de instalação, alteração do ângulo de passo ou consideração de servomotores.
Exploração e análise de regras de ajuste de parâmetros do driver sem escova
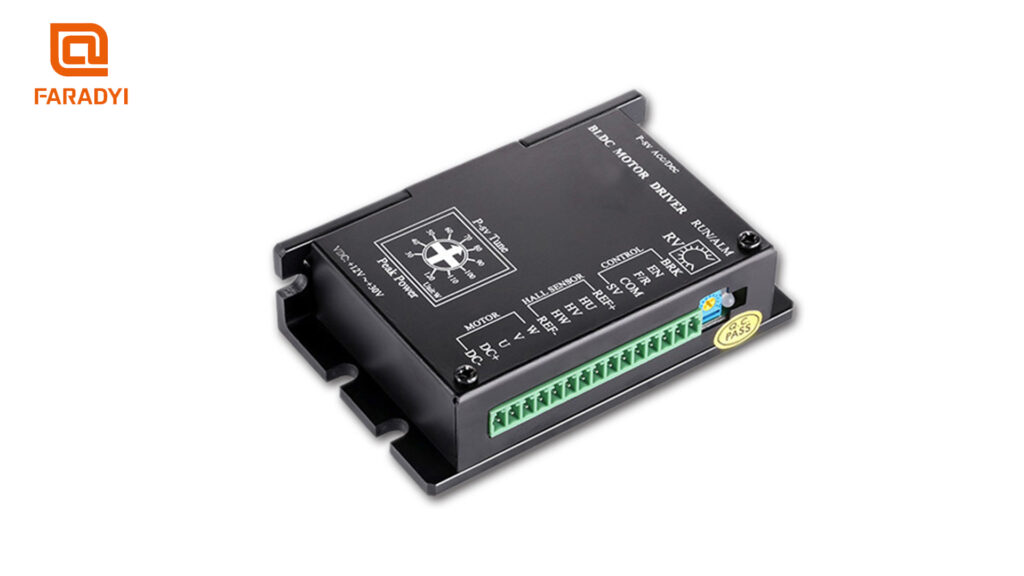
Este artigo discute como adaptar os parâmetros PID ao processo dinâmico de sistemas de driver sem escova. Abrange o ajuste dos valores Kp e Ki com base na magnitude do desvio, taxa de desvio e proximidade da quantidade controlada com o valor definido. Também destaca a importância da ação diferencial na melhoria da dinâmica do sistema e da precisão do controle. A compreensão dessas regras pode ajudar a otimizar o desempenho de sistemas de driver sem escova.
Princípios básicos de motores de engrenagem CC sem escova
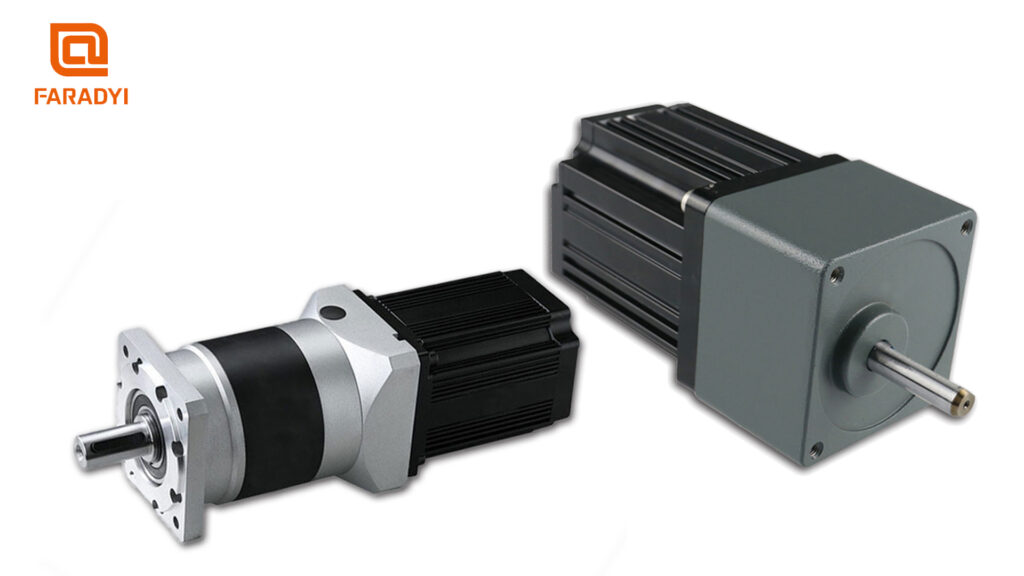
Os motoredutores CC sem escovas combinam motores CC sem escovas com unidades de redução de engrenagem para diminuir a velocidade e aumentar o torque. Este artigo explica o conceito de relação de transmissão, métodos para calcular relações de transmissão e a relação entre torque, velocidade e potência de saída do motor. Ele também destaca a aplicação de motoredutores CC sem escovas em vários setores e apresenta a Dongguan Faradyi Motor Co., Ltd., um fabricante líder na área de automação industrial.
Métodos de controle para motores de engrenagem CC sem escovas
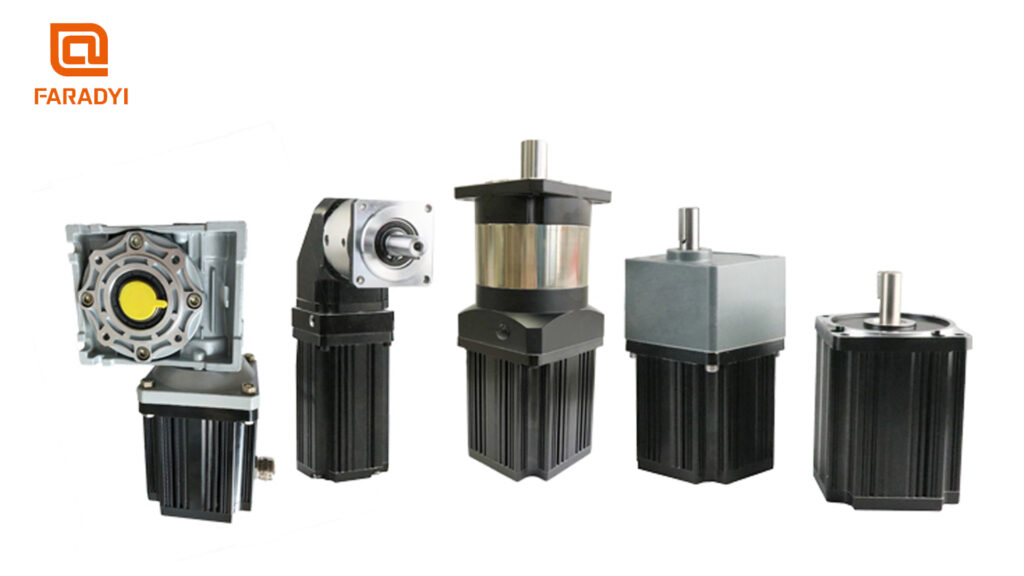
Vários métodos de controle disponíveis para motoredutores CC sem escovas, incluindo controle de velocidade, controle por microcontrolador e controle de avanço/reverso. Os motoredutores CC sem escova têm as vantagens de baixo ruído, tamanho compacto, alta eficiência e baixo consumo de energia. Compreender esses métodos de controle é fundamental para otimizar o desempenho de motoredutores CC sem escovas em diferentes aplicações.
Princípios, seleção de modelo e métodos de conexão de motoredutores CC sem escovas
Este artigo explora motoredutores CC sem escovas, enfatizando sua integração de caixas de engrenagens e motores CC sem escovas. Descreve seus princípios operacionais, critérios de seleção e métodos de conexão. Os motoredutores CC sem escovas oferecem vantagens como excelente regulação de velocidade e manutenção simplificada em comparação aos motores CC tradicionais. O artigo serve como um guia conciso para a compreensão e utilização eficaz de motoredutores CC sem escovas.
Estratégia de partida sem escova do motor C.C. e análise de ajuste de velocidade
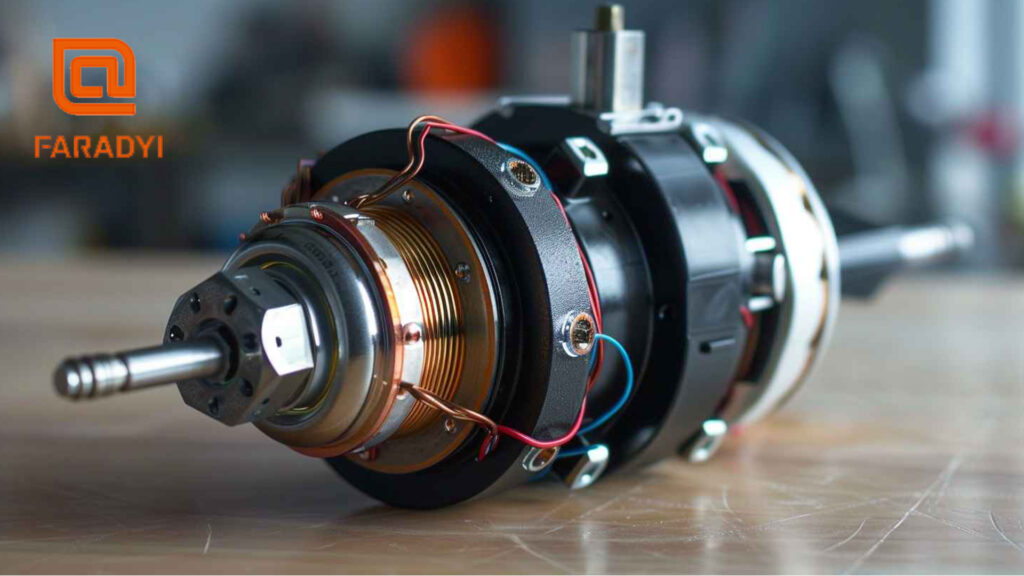
Devido às características operacionais dos motores DC sem escovas, se a estratégia de partida for inadequada, a corrente de partida pode ser muito superior ao valor normal, danificando o circuito de hardware; por outro lado, uma corrente de partida muito pequena também pode levar a um torque eletromagnético insuficiente, dificultando a partida do motor. E o tempo de inicialização é maior.
O que é controle vetorial de motor sem escova?
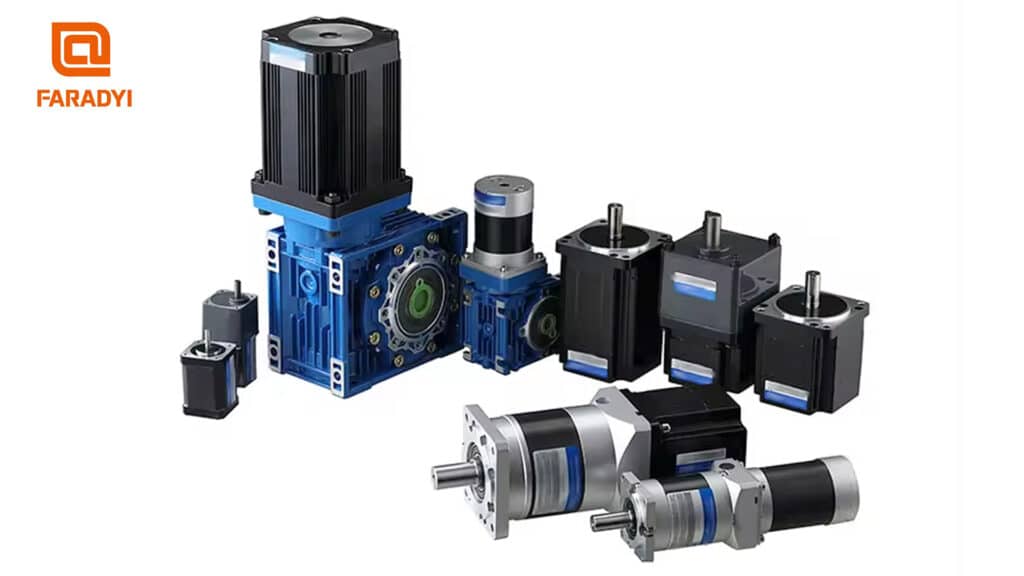
O controle vetorial e o controle de onda senoidal são dois métodos de controle de motor sem escova. A principal diferença está no método de controle atual. O controle vetorial controla diretamente os componentes da corrente vetorial nas direções paralela e perpendicular do campo magnético do rotor, eliminando as limitações de largura de banda do controlador e desvio de fase. Através de cálculos matemáticos e conversão de coordenadas de referência, é alcançado um controle preciso da corrente e tensão da bobina do estator, tornando a qualidade da corrente independente da velocidade do motor. Este método de controle simplifica o processo de controle e melhora a eficiência e o desempenho do sistema.