
Best CAD Software for Brushless DC Motors | BLDC Design Tools & Workflow
Explore the top CAD software for brushless DC motors, including MotorSolve, SPEED, and Motor‑CAD. Learn workflows, FEA simulation, and BLDC design optimization.
Designtechnische Anforderungen und Prozess des bürstenlosen Gleichstrommotors
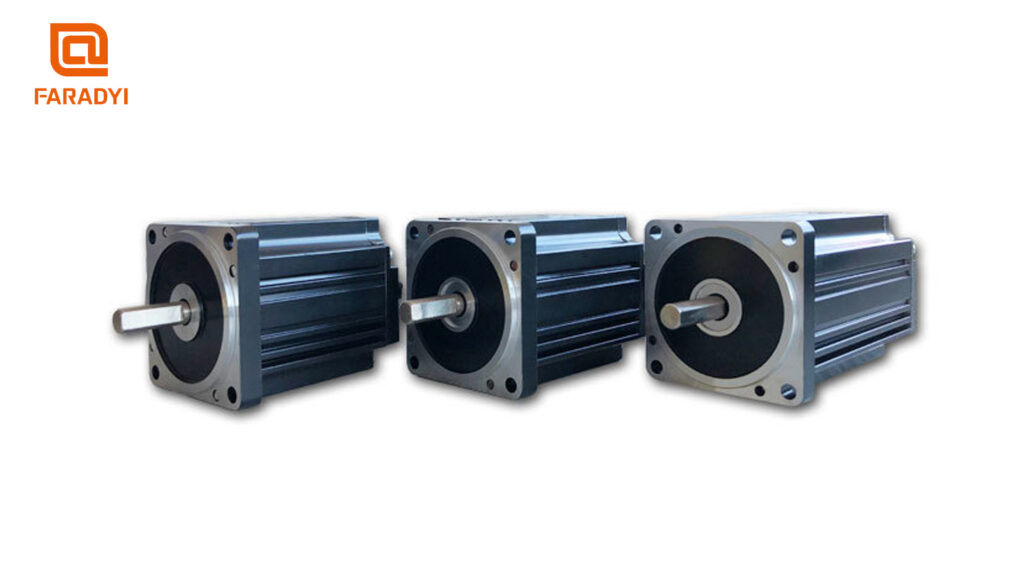
Technische Designanforderungen und typischer Designprozess eines bürstenlosen Gleichstrommotors. Für weitere Informationen zum Design bürstenloser Gleichstrommotoren oder zum technischen Support können Sie sich gerne an uns wenden.
Auswahlmethoden für die Karosseriestruktur bürstenloser Gleichstrommotoren
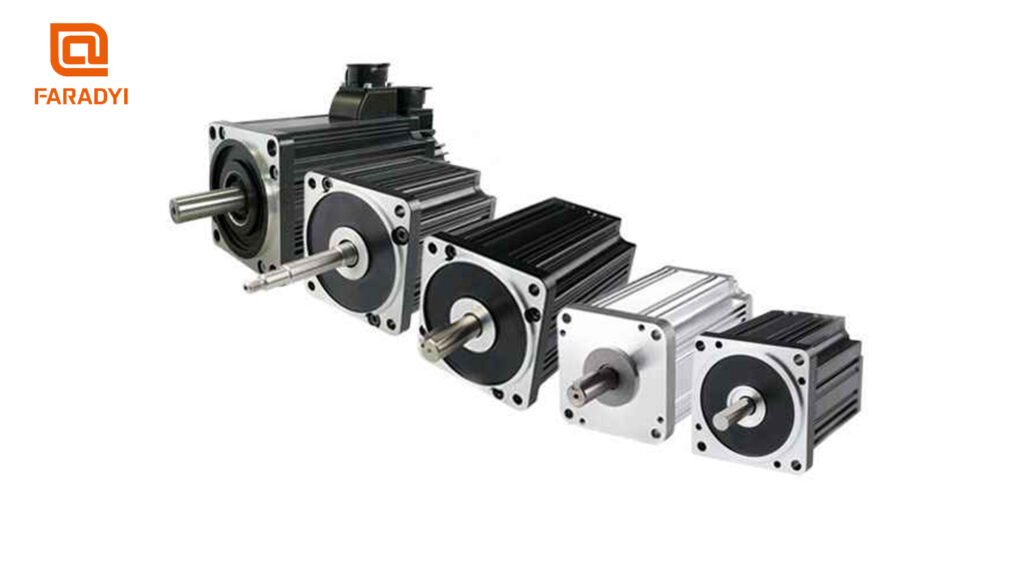
Die Auswahl der Körperstruktur des bürstenlosen Gleichstrommotors sollte auf einer umfassenden Betrachtung der spezifischen Anwendungsanforderungen und Leistungsanforderungen basieren. Die Wahl der richtigen Struktur kann die Designanforderungen maximieren, die Motoreffizienz verbessern und die Zuverlässigkeit erhöhen.
Unterschiede in Eigenschaften und Funktionen zwischen DC- und AC-Servomotoren
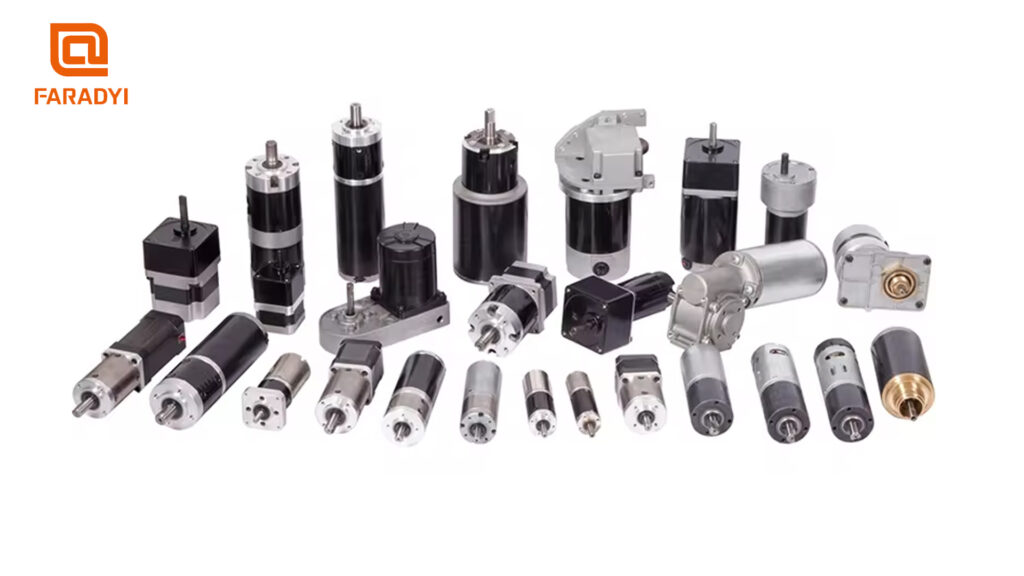
Die Unterschiede in den Eigenschaften und Funktionen von DC- und AC-Servomotoren spiegeln ihre jeweiligen Stärken und Schwächen wider. AC-Servomotoren eignen sich für Anwendungen, die weiche Eigenschaften und eine breite Anwendung erfordern, während DC-Servomotoren für ihre präzise Drehzahlregelung, ihren reibungslosen Betrieb und ihre Effizienz bekannt sind. Mit dem weiteren technologischen Fortschritt werden bei beiden Motortypen voraussichtlich weitere Verbesserungen erzielt, die zu effizienteren und zuverlässigeren Motorsystemen führen.
So starten und verwenden Sie bürstenlose Motoren
Die meisten bürstenlosen Motoren auf dem Markt verwenden Hall-Sensoren zur Positionserfassung und werden für den Normalbetrieb durch Sinuswellen-Controller gesteuert.
Analyse und Lösungen für Vibrationen und Geräusche im langsamen Betrieb von Schrittmotoren
Bei Schrittmotoren kann es bei niedriger Drehzahl zu Ruckeln und Geräuschen kommen. Lösungen sind die Verwendung von Subdivision-Treibern, die Anpassung der Installationsumgebung, die Änderung des Schrittwinkels oder die Verwendung von Servomotoren.
Untersuchung und Analyse von Regeln zur Einstellung der Parameter von bürstenlosen Antrieben
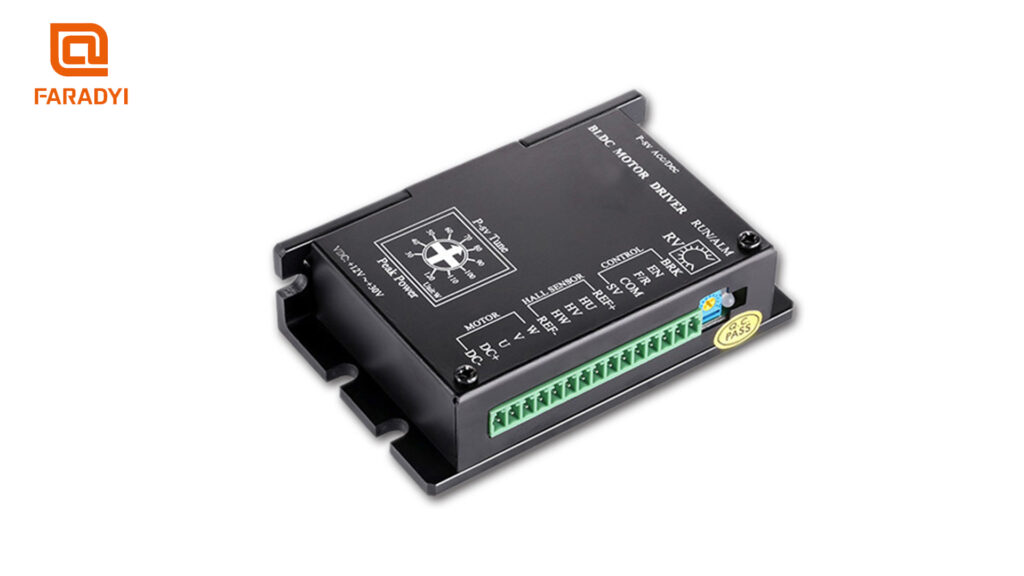
In diesem Artikel wird erläutert, wie PID-Parameter an den dynamischen Prozess bürstenloser Antriebssysteme angepasst werden können. Er behandelt die Anpassung von Kp- und Ki-Werten basierend auf Abweichungsgröße, Abweichungsrate und Nähe der gesteuerten Größe zum Sollwert. Er hebt auch die Bedeutung der Differentialwirkung zur Verbesserung der Systemdynamik und Steuerungsgenauigkeit hervor. Das Verständnis dieser Regeln kann dazu beitragen, die Leistung bürstenloser Antriebssysteme zu optimieren.
Grundprinzipien bürstenloser Gleichstrom-Getriebemotoren
Bürstenlose Gleichstrom-Getriebemotoren kombinieren bürstenlose Gleichstrommotoren mit Untersetzungsgetrieben, um die Drehzahl zu verringern und das Drehmoment zu erhöhen. Dieser Artikel erläutert das Konzept des Übersetzungsverhältnisses, Methoden zur Berechnung von Übersetzungsverhältnissen und die Beziehung zwischen Motorausgangsdrehmoment, Drehzahl und Leistung. Außerdem wird die Anwendung bürstenloser Gleichstrom-Getriebemotoren in verschiedenen Branchen beleuchtet und Dongguan Faradyi Motor Co., Ltd. vorgestellt, ein führender Hersteller im Bereich der industriellen Automatisierung.
Steuerungsmethoden für bürstenlose Gleichstrom-Getriebemotoren
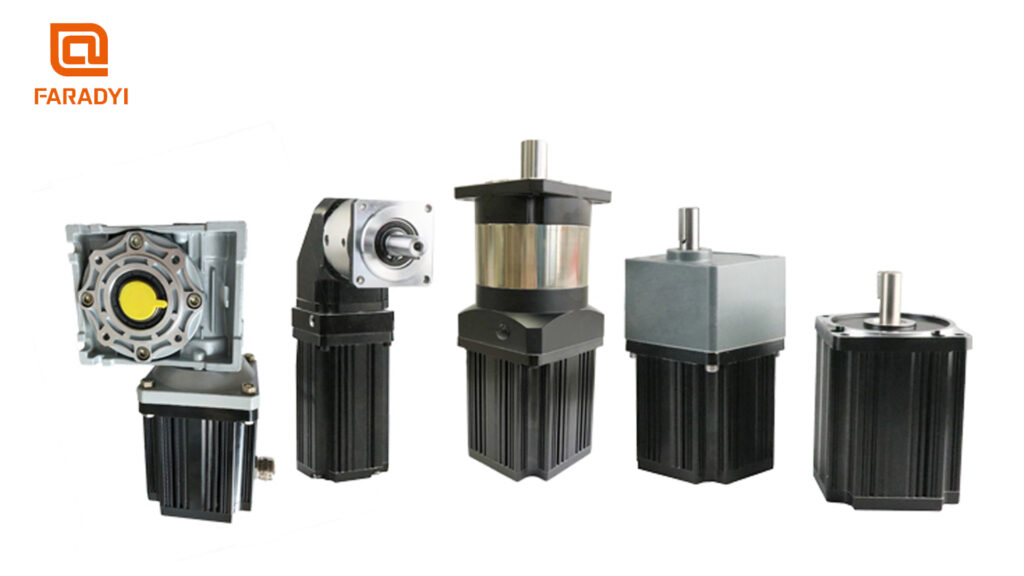
Für bürstenlose Gleichstrom-Getriebemotoren sind verschiedene Steuerungsmethoden verfügbar, darunter Drehzahlregelung, Mikrocontroller-Steuerung und Vorwärts-/Rückwärtssteuerung. Bürstenlose Gleichstrom-Getriebemotoren haben die Vorteile geringer Geräuschentwicklung, kompakter Größe, hoher Effizienz und geringem Energieverbrauch. Das Verständnis dieser Steuerungsmethoden ist entscheidend für die Optimierung der Leistung bürstenloser Gleichstrom-Getriebemotoren in verschiedenen Anwendungen.
Prinzipien, Modellauswahl und Verbindungsmethoden von bürstenlosen Gleichstrom-Getriebemotoren
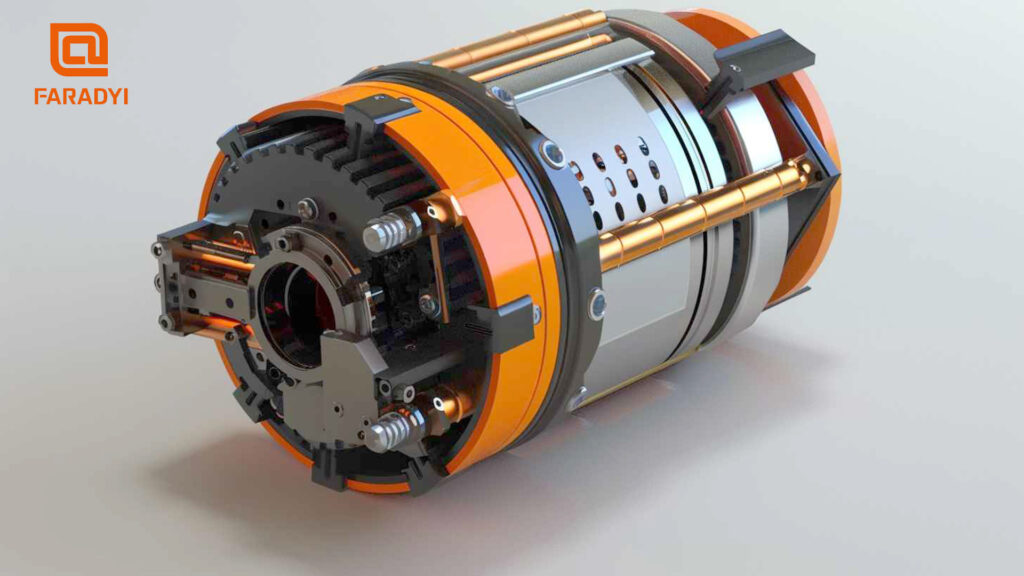
Dieser Artikel befasst sich mit bürstenlosen Gleichstrom-Getriebemotoren und betont deren Integration von Getrieben und bürstenlosen Gleichstrommotoren. Er beschreibt ihre Funktionsprinzipien, Auswahlkriterien und Anschlussmethoden. Bürstenlose Gleichstrom-Getriebemotoren bieten Vorteile wie eine hervorragende Drehzahlregelung und eine vereinfachte Wartung im Vergleich zu herkömmlichen Gleichstrommotoren. Der Artikel dient als kompakter Leitfaden zum Verständnis und zur effektiven Nutzung bürstenloser Gleichstrom-Getriebemotoren.
Startstrategie und Geschwindigkeitsanpassungsanalyse für bürstenlose Gleichstrommotoren
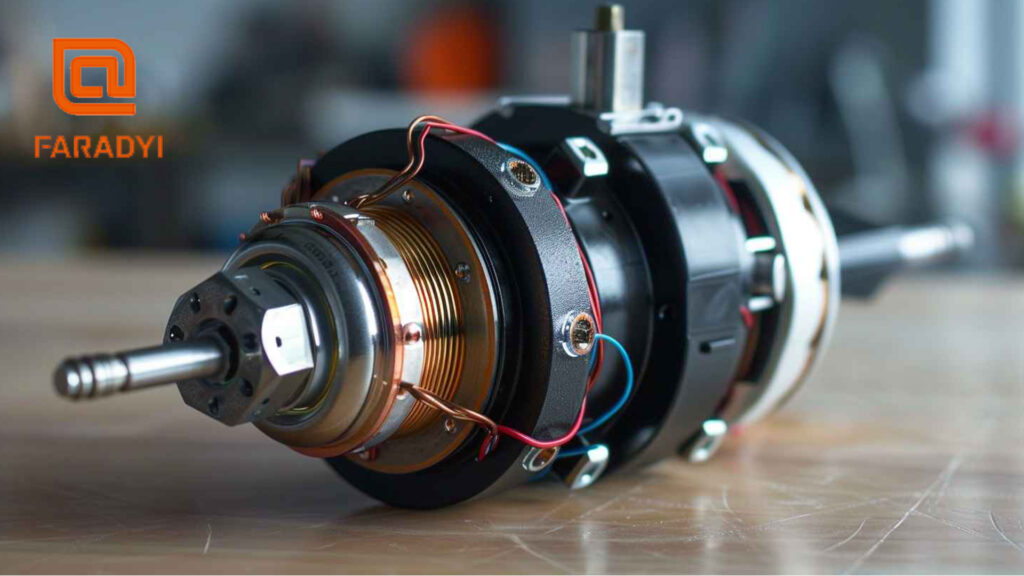
Aufgrund der Betriebseigenschaften bürstenloser Gleichstrommotoren kann der Anlaufstrom bei falscher Startstrategie deutlich über dem Normalwert liegen und dadurch die Hardwareschaltung beschädigen. Andererseits kann ein zu geringer Anlaufstrom auch zu einem unzureichenden elektromagnetischen Drehmoment führen, was das Starten des Motors erschwert. Und die Anlaufzeit ist länger.
Was ist die Vektorsteuerung für bürstenlose Motoren?
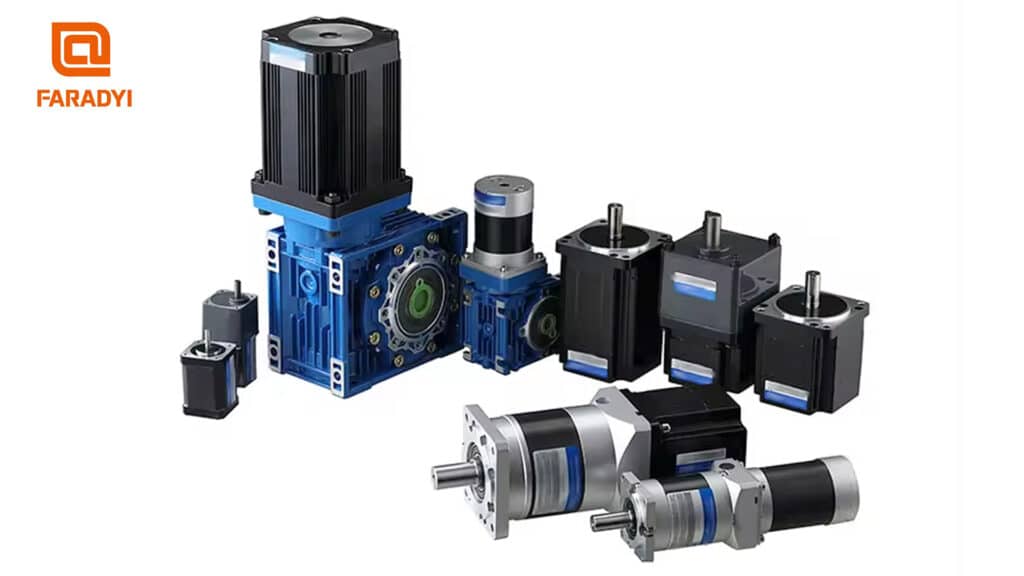
Vektorsteuerung und Sinuswellensteuerung sind zwei Steuerungsmethoden für bürstenlose Motoren. Der Hauptunterschied liegt in der Stromsteuerungsmethode. Die Vektorsteuerung steuert die Vektorstromkomponenten direkt in den parallelen und senkrechten Richtungen des Rotormagnetfelds und beseitigt so die Einschränkungen der Controllerbandbreite und des Phasendrifts. Durch mathematische Berechnung und Referenzkoordinatenumwandlung wird eine präzise Steuerung des Statorspulenstroms und der Statorspulenspannung erreicht, wodurch die Stromqualität unabhängig von der Motordrehzahl wird. Diese Steuerungsmethode vereinfacht den Steuerungsprozess und verbessert die Systemleistung und -effizienz.